 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem pemacu miniatur, mencapai kelajuan putaran tinggi dalam ruang pemasangan yang terhad hanyalah sebahagian daripada cabaran kejuruteraan. Motor juga mesti memberikan tork yang mencukupi di bawah beban, bertindak balas secara konsisten terhadap perubahan dalam keadaan operasi, dan berfungsi dalam had elektrik dan mekanikal peranti lengkap. Keperluan ini menjadi sangat penting dalam peralatan padat, di mana perubahan kecil dalam geseran, inersia beban atau penggunaan kuasa boleh menjejaskan prestasi keseluruhan.
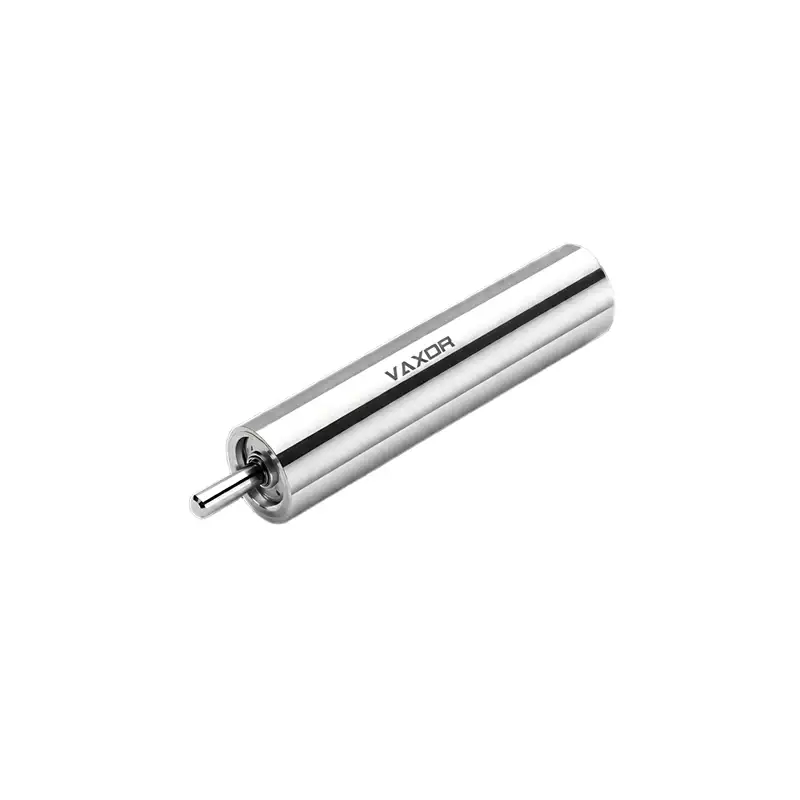
Motor Tanpa Brushless Ultra-mikro φ6mm direka untuk aplikasi yang memerlukan putaran berkelajuan tinggi dalam jejak yang padat. Model G06P-VW00-QZ-1 beroperasi pada voltan terkadar 12 V, dengan kelajuan tanpa beban 63,000 rpm dan kelajuan nominal 45,000 rpm. Tork nominalnya ialah 0.49 mNm, manakala tork gerai yang disenaraikan ialah 0.98 mNm. Spesifikasi ini menyediakan titik permulaan untuk menilai kesesuaian motor untuk mekanisme kecil, instrumen ketepatan dan aplikasi pemacu terhad ruang yang lain.
Apakah Maksud 63,000 RPM untuk Motor Miniatur?
Kelajuan putaran 63,000 rpm mewakili keupayaan operasi yang mencabar untuk motor dengan diameter hanya 6 mm. Pada skala ini, motor boleh dipertimbangkan untuk mekanisme yang memerlukan putaran pantas sambil memastikan pemasangan pemacu padat.
Walau bagaimanapun, maksud spesifikasi kelajuan bergantung pada keadaan di mana ia diukur. Kelajuan tanpa beban menerangkan kelajuan putaran motor apabila ia beroperasi tanpa beban mekanikal luaran. Ia tidak menunjukkan kelajuan yang akan dikekalkan oleh motor selepas disambungkan ke kereta api gear, pam, elemen berputar atau komponen pemacu lain.
Untuk G06P-VW00-QZ-1, kelajuan tanpa beban yang disenaraikan ialah 63,000 rpm, manakala kelajuan nominal ialah 45,000 rpm. Perbezaan adalah penting semasa reka bentuk sistem kerana motor mesti membekalkan tork untuk mengatasi beban dan kerugian yang berkaitan dengan mekanisme pemacu.
Oleh itu, jurutera harus mengelak daripada memilih motor berdasarkan kelajuan maksimum atau tanpa beban sahaja. Sebaliknya, mereka harus menentukan kelajuan operasi yang diperlukan oleh aplikasi dan menilai sama ada motor boleh mengekalkan kelajuan tersebut di bawah beban yang dijangkakan.
Sebagai contoh, mekanisme berputar kecil mungkin memerlukan pecutan pantas tetapi beroperasi pada kelajuan yang lebih rendah apabila ia mencapai keadaan kerjanya. Peranti lain mungkin perlu mengekalkan kelajuan putaran yang agak stabil sementara rintangan mekanikalnya berubah. Kedua-dua aplikasi ini mungkin memerlukan strategi kawalan yang berbeza walaupun kelajuan sasarannya adalah serupa.
Memahami Hubungan Antara Kelajuan dan Tork
Kelajuan dan tork berkait rapat apabila memilih motor untuk aplikasi sebenar. Motor boleh berputar dengan sangat cepat tanpa beban, tetapi kelajuan biasanya berkurangan apabila rintangan mekanikal meningkat. Hubungan sebenar bergantung pada ciri prestasi motor, bekalan elektrik, pengawal dan keadaan operasi.
Motor Tanpa Brushless Ultra-mikro φ6mm mempunyai tork nominal 0.49 mNm dan tork gerai tersenarai sebanyak 0.98 mNm. Tork nominal adalah relevan apabila menilai keadaan operasi yang ditentukan, manakala tork gerai menerangkan tork yang dikaitkan dengan pemutar pegun di bawah keadaan ujian yang berkenaan.
Nilai ini tidak boleh dianggap sebagai boleh ditukar ganti. Keadaan gerai boleh menghasilkan arus dan haba yang besar, jadi tork gerai bukanlah sasaran yang sesuai untuk operasi berterusan melainkan pengilang menyatakan sebaliknya secara jelas.
Apabila memadankan motor dengan beban pemacu kecil, jurutera harus terlebih dahulu menganggarkan tork yang diperlukan oleh mekanisme yang dipacu. Anggaran ini harus mengambil kira geseran, pecutan, kehilangan penghantaran dan perubahan dalam rintangan mekanikal semasa operasi.
Ia juga penting untuk mempertimbangkan keperluan permulaan. Sesetengah mekanisme memerlukan tork awal yang lebih tinggi untuk mengatasi geseran statik atau mempercepatkan beban berputar. Lain-lain mempunyai rintangan permulaan yang agak rendah tetapi memerlukan operasi yang stabil pada julat kelajuan yang luas.
Oleh itu, pemilihan motor yang sesuai hendaklah berdasarkan keperluan kelajuan dan tork lengkap aplikasi, dan bukannya pada satu spesifikasi secara berasingan.
Memadankan Kelajuan Motor untuk Memuatkan Inersia
Inersia beban merupakan pertimbangan penting dalam sistem pemacu miniatur berkelajuan tinggi. Ia menerangkan betapa kuatnya objek berputar menentang perubahan dalam kelajuan putaran. Motor yang disambungkan kepada pemutar ringan mungkin memecut secara berbeza daripada motor yang sama yang disambungkan kepada komponen yang lebih berat, walaupun kedua-dua sistem mempunyai keperluan tork keadaan mantap yang serupa.
Perbezaan ini menjadi sangat relevan apabila aplikasi memerlukan permulaan, berhenti atau perubahan kelajuan yang kerap. Motor mesti menghasilkan tork yang mencukupi untuk mempercepatkan beban dalam masa yang diperlukan sambil kekal dalam had operasinya.
Untuk motor berkelajuan tinggi, jurutera harus menilai beberapa faktor:
Inersia komponen yang dipacu dan mana-mana bahagian penghantaran yang disambungkan.
Masa pecutan dan nyahpecutan yang diperlukan.
Kekerapan bermula dan berhenti berulang.
Geseran mekanikal hadir semasa permulaan dan operasi mantap.
Tahap arus, suhu dan getaran yang dibenarkan.
Kelajuan tanpa beban 63,000 rpm motor G06P-VW00-QZ-1 mungkin berkaitan dengan aplikasi dengan keperluan kelajuan putaran yang menuntut, tetapi titik operasi akhir harus disahkan dengan beban mekanikal sebenar.
Ujian prototaip amat berguna pada peringkat ini. Jurutera boleh merekodkan masa pecutan, kelajuan keadaan mantap, penggunaan semasa dan suhu di bawah keadaan yang mewakili. Pengukuran ini membantu menentukan sama ada motor yang dipilih boleh memenuhi keperluan aplikasi tanpa tekanan elektrik atau mekanikal yang berlebihan.
Pemilihan Elektrik untuk Motor Tanpa Berus 12V
Sistem elektrik memainkan peranan langsung dalam prestasi motor. Voltan, kapasiti semasa, keserasian pengawal dan kualiti bekalan kuasa semuanya boleh menjejaskan tingkah laku permulaan dan kestabilan putaran.
Model G06P-VW00-QZ-1 ditentukan untuk operasi 12 V. Apabila memilih pemandu yang sesuai, jurutera hendaklah mengesahkan bahawa pengawal menyokong ciri elektrik motor dan julat kelajuan yang diperlukan. Pemandu juga mesti dapat mengendalikan arus operasi yang dijangkakan dan sebarang permintaan sementara yang berkaitan dengan permulaan atau pecutan.
Pemalar tork motor disenaraikan sebagai 1.05 mNm/A. Parameter ini menerangkan hubungan antara arus motor dan tork yang dijana di bawah andaian pengendalian yang berkaitan. Ia boleh membantu jurutera menganggarkan arus yang berkaitan dengan tork yang diperlukan, tetapi prestasi sebenar juga bergantung pada kerugian dan keadaan operasi motor.
Penilaian elektrik praktikal harus merangkumi pemeriksaan berikut:
Sahkan voltan terkadar dan keadaan bekalan yang dibenarkan.
Sahkan keserasian pemandu dengan keperluan tukar ganti motor tanpa berus.
Semak had semasa semasa permulaan dan pecutan.
Nilai kawalan kelajuan dan tindak balas terhadap perubahan beban.
Ukur penggunaan semasa pada titik operasi yang mewakili.
Sahkan bahawa pendawaian dan penyambung sesuai untuk beban elektrik yang dimaksudkan.
Pengawal tidak boleh dipilih hanya kerana ia menyokong bekalan 12 V nominal. Kaedah kawalannya, keupayaan semasa, dan julat kelajuan operasi juga mesti sepadan dengan motor dan aplikasinya.
Mengapa Saiz Padat Penting dalam Sistem Pemacu Miniatur
Diameter motor 6 mm mewujudkan peluang untuk penyepaduan ke dalam peranti yang ruang terhad. Walau bagaimanapun, mengurangkan saiz motor juga memberi penekanan yang lebih besar pada susun atur mekanikal, padanan beban, pengurusan haba dan ketepatan pemasangan.
Motor Tanpa Brushless Ultra-mikro φ6mm seberat 3.75 g, menjadikan jisimnya sebagai pertimbangan penting semasa mereka bentuk pemasangan pemacu ringan. Dalam mekanisme padat, dimensi dan berat motor boleh mempengaruhi susunan struktur sokongan, galas, komponen penghantaran dan sambungan elektrik.
Aplikasi yang berpotensi termasuk mekanisme berputar kecil, instrumen ketepatan, peranti automasi padat dan sistem lain yang memerlukan motor kecil dengan kelajuan putaran tinggi. Kesesuaian bergantung pada beban tertentu, kitaran tugas, ruang yang tersedia dan hayat perkhidmatan yang diperlukan.
Pereka bentuk juga harus menilai susunan pelekap motor dan penjajaran komponen yang dipacu. Penjajaran yang lemah atau geseran mekanikal yang berlebihan boleh meningkatkan beban pada motor, mengurangkan kelajuan yang boleh dicapai, dan menimbulkan getaran yang tidak diingini.
Oleh itu, motor padat harus dinilai sebagai sebahagian daripada pemasangan pemacu lengkap. Objektifnya bukan semata-mata untuk memuatkan motor kecil ke dalam ruang yang tersedia, tetapi untuk memastikan bahawa motor, transmisi, galas, pengawal, dan beban yang didorong berfungsi bersama seperti yang dimaksudkan.
Mengurus Haba Semasa Operasi Berkelajuan Tinggi
Kelajuan putaran tinggi boleh mencipta cabaran terma tambahan, terutamanya apabila motor kecil beroperasi di bawah beban atau melakukan kitaran pecutan berulang. Kehilangan elektrik dan kehilangan mekanikal menyumbang kepada penjanaan haba, manakala luas permukaan motor kecil yang terhad boleh menyekat pelesapan haba.
Kenaikan suhu sebenar bergantung kepada faktor seperti arus operasi, tork beban, suhu ambien, kitaran tugas, struktur pelekap dan aliran udara yang tersedia. Motor yang berfungsi dengan baik semasa ujian bangku pendek mungkin berkelakuan berbeza semasa operasi lanjutan di dalam kepungan padat.
Jurutera hendaklah menilai kitaran tugas yang dimaksudkan sebelum meluluskan sesuatu reka bentuk. Putaran berterusan, operasi terputus-putus, pecutan yang kerap, dan kejadian gerai yang berulang mengenakan permintaan yang berbeza pada motor dan pengawal.
Pengukuran pengesahan yang berguna termasuk penggulungan atau suhu perumahan yang boleh diukur, penggunaan semasa, kelajuan operasi dan perubahan dalam prestasi dari semasa ke semasa. Pengujian harus menggunakan bekalan kuasa yang dimaksudkan, pengawal, susunan pelekap, dan beban mekanikal yang mewakili.
Keadaan gerai patut diberi perhatian khusus. Memandangkan pemutar pegun tidak dapat melakukan kerja putaran yang dimaksudkan, operasi gerai yang berpanjangan boleh menghasilkan haba yang berlebihan dan tekanan elektrik. Strategi pengehadan semasa dan pengendalian kerosakan yang sesuai boleh membantu melindungi sistem pemacu.
Pemeriksaan ini diperlukan untuk menetapkan had operasi yang sesuai untuk peranti siap. Nilai kelajuan terkadar dan tanpa beban sahaja tidak menentukan tempoh operasi berterusan motor yang dibenarkan.
Menguji Kestabilan Pemacu Di Bawah Keadaan Operasi Sebenar
Operasi motor yang stabil bergantung pada lebih daripada mencapai kelajuan putaran sasaran. Variasi dalam rintangan mekanikal, keadaan bekalan kuasa, tingkah laku pengawal dan kualiti pemasangan boleh menjejaskan ketekalan kelajuan dan tindak balas.
Ujian prototaip berstruktur boleh membantu mengenal pasti isu ini sebelum pengeluaran. Mulakan dengan mengukur kelajuan dan arus motor tanpa beban luaran, kemudian ulangi pengukuran dengan beban perwakilan dilampirkan. Seterusnya, nilaikan tindak balas permulaan, pecutan dan prestasi apabila beban berubah.
Untuk aplikasi yang memerlukan pelarasan kelajuan yang kerap, jurutera juga harus menilai seberapa cepat sistem bertindak balas terhadap arahan kawalan dan sama ada ia mempamerkan ayunan atau variasi kelajuan yang tidak diingini.
Pemeriksaan mekanikal adalah sama penting. Periksa ketegaran pelekap, penjajaran aci, geseran penghantaran dan getaran dalam keadaan operasi. Jika motor diintegrasikan ke dalam mekanisme yang lebih besar, keseluruhan pemasangan harus diuji kerana resonans atau ketidakseimbangan mekanikal mungkin tidak kelihatan dalam ujian motor terpencil.
Untuk Motor Tanpa Brushless Ultra-mikro φ6mm, gabungan kelajuan tanpa beban 63,000 rpm, kelajuan nominal 45,000 rpm dan tork nominal 0.49 mNm menyediakan data pemilihan awal yang berguna. Kestabilan pemacu sebenar masih mesti disahkan dengan pengawal yang dimaksudkan, beban mekanikal dan kitaran pengendalian.
Bekerjasama dengan Rakan Kongsi Teknologi Pemacu Mikro
Memilih motor kecil selalunya memerlukan penyelarasan antara reka bentuk elektrik, kejuruteraan mekanikal, dan pembangunan aplikasi. Pembekal yang berpengalaman dalam bidang ini boleh membantu menjelaskan spesifikasi dan menyokong peralihan daripada penilaian awal kepada pengesahan prototaip dan perancangan pengeluaran.
VAXOR diasaskan pada 2024 dan beribu pejabat di Suzhou, China. Syarikat itu membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar.
Pelan hala tuju teknologinya menggabungkan teknologi motor paksi-fluks, penggulungan PCB/FPCB, reka bentuk elektromagnet dan mekanisme pengurangan kecil untuk menangani keperluan sistem gerakan padat. VAXOR juga menerangkan pasukan kejuruteraan pelbagai disiplin yang meliputi reka bentuk motor, pembuatan ketepatan, reka bentuk struktur, kawalan robotik dan pembuatan pintar.
Untuk projek pemilihan motor, pembeli harus menyediakan kelajuan operasi yang dimaksudkan, tork yang diperlukan, voltan bekalan, ruang pemasangan yang tersedia, kitaran tugas dan persekitaran operasi yang dijangkakan. Jika boleh, mereka juga harus berkongsi butiran beban yang didorong dan tindak balas pecutan yang diingini.
Butiran ini memudahkan untuk menilai sama ada spesifikasi motor yang diterbitkan sepadan dengan aplikasi. Pembeli harus meminta lengkung prestasi yang berkaitan, had operasi, pengesyoran pemandu dan maklumat ujian yang diperlukan untuk mengesahkan reka bentuk.
Senarai Semak Praktikal untuk Memilih Motor Kelajuan Tinggi 6mm
Sebelum memuktamadkan motor untuk sistem pemacu kecil, sahkan perkara berikut:
Keperluan kelajuan: Bezakan antara kelajuan tanpa beban dan kelajuan yang diperlukan di bawah beban.
Keperluan tork: Anggarkan tork keadaan mantap, tork permulaan dan permintaan pecutan.
Keserasian elektrik: Sahkan bekalan 12 V, jenis pemacu, kapasiti semasa dan kaedah kawalan.
Penyepaduan mekanikal: Periksa ruang yang tersedia, pemasangan, penjajaran dan inersia beban.
Prestasi terma: Uji penggunaan dan suhu semasa di bawah kitaran tugas yang dimaksudkan.
Kestabilan pengendalian: Nilaikan variasi kelajuan, getaran dan tindak balas kepada perubahan beban.
Data pengesahan: Sahkan had operasi pengilang dan dokumentasi prestasi yang berkaitan.
Spesifikasi 63,000 rpm boleh menjadikan motor 6 mm bernilai dinilai untuk mekanisme miniatur berkelajuan tinggi, tetapi pemilihan yang berjaya bergantung pada prestasi motor pada titik kerja sebenar aplikasi. Dengan menilai kelajuan, tork, arus, haba, dan penyepaduan mekanikal bersama-sama, jurutera boleh membuat keputusan yang lebih dipercayai sebelum melakukan reka bentuk pemacu akhir.
Motor Tanpa Brushless Ultra-mikro φ6mm , model G06P-VW00-QZ-1, menawarkan set spesifikasi kelajuan, tork, voltan dan berat yang ditentukan untuk penilaian ini. Dengan keperluan aplikasi ditetapkan dengan jelas dan ujian prototaip selesai, jurutera boleh menentukan sama ada ia memenuhi keperluan sistem pemacu miniatur mereka dengan kerjasama VAXOR.