 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Memilih nisbah gear untuk sambungan robotik bukan semata-mata soal memaksimumkan tork keluaran. Nisbah ini juga mempengaruhi kelajuan sendi, pecutan, responsif dan cara penggerak berinteraksi dengan beban mekanikal. Nisbah yang berfungsi dengan baik untuk mekanisme yang perlahan dan berorientasikan daya mungkin tidak sesuai untuk sambungan yang memerlukan kedudukan semula pantas atau perubahan arah yang kerap.
Bagi jurutera yang membangunkan lengan robotik padat, tangan yang cekap, dan mekanisme automatik, pemilihan konfigurasi yang betul lebih awal boleh memudahkan pembangunan kawalan gerakan dan mengurangkan keperluan untuk reka bentuk semula mekanikal. Penggerak Bersama Mikro Φ20mm menawarkan pilihan nisbah gear 15:1, 30:1, dan 50:1, membolehkan jurutera menilai kombinasi kelajuan dan tork output yang berbeza dalam modul sambungan padat.
Nisbah yang paling sesuai bergantung pada keperluan aplikasi sebenar, termasuk masa pergerakan yang diperlukan, beban luaran, kitaran tugas, bekalan kuasa yang tersedia, dan strategi kawalan. Memahami faktor ini membantu menjadikan proses pemilihan nisbah menjadi keputusan kejuruteraan yang praktikal dan bukannya perbandingan nombor sahaja.
Bagaimana Nisbah Gear Mempengaruhi Output Bersama
Nisbah gear menerangkan hubungan antara kelajuan putaran motor dan output penghantaran. Dalam pemacu pengurangan, motor berputar lebih cepat daripada aci keluaran. Pengurangan membantu menukar ciri putaran motor kepada gabungan kelajuan dan tork yang lebih sesuai untuk mekanisme yang dipacu.
Secara umum, nisbah pengurangan yang lebih tinggi memberikan pendaraban tork yang lebih besar sambil mengurangkan kelajuan output. Nisbah yang lebih rendah membolehkan output berputar lebih cepat untuk kelajuan motor tertentu tetapi memberikan pendaraban tork yang kurang. Tork dan kelajuan keluaran sebenar juga bergantung pada prestasi motor, kecekapan penghantaran, geseran dan keadaan operasi.
Bagi penggerak sendi mikro, perbezaan ini boleh menjejaskan cara mekanisme robotik mula bergerak, memecut, mengekalkan kedudukannya dan bertindak balas terhadap perubahan beban.
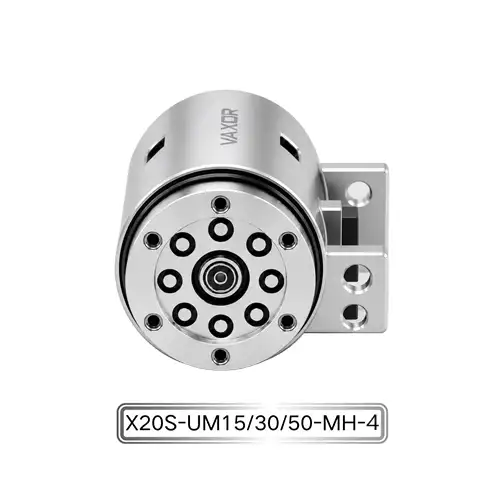
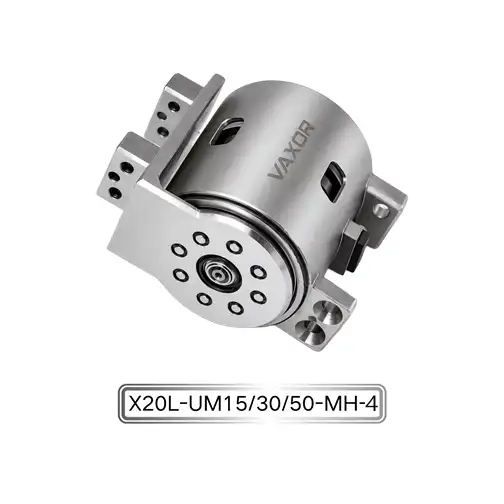
Penggerak Bersama Mikro Φ20mm, model X20S/L-UM15/30/50-MH-4, tersedia dengan tiga nisbah pengurangan: 15:1, 30:1 dan 50:1. Daripada mengandaikan bahawa satu nisbah sesuai untuk setiap aplikasi, jurutera harus membandingkan setiap konfigurasi dengan gerakan bersama dan profil beban yang dimaksudkan.
Sebagai contoh, sambungan yang perlu bergerak dengan cepat antara kedudukan mungkin mengutamakan kelajuan dan pecutan output. Sambungan yang mesti menyokong beban yang lebih berat mungkin memberi penekanan yang lebih besar pada kapasiti tork. Mekanisme yang menggabungkan kedua-dua keperluan mungkin memerlukan kompromi antara kelajuan, tork dan tindak balas kawalan.
Objektifnya adalah untuk memilih nisbah yang memenuhi keperluan operasi yang lengkap, bukan sekadar pengurangan tertinggi yang tersedia.
Apabila Nisbah Gear 15:1 Masuk Masuk akal
Nisbah 15:1 patut dinilai apabila kelajuan keluaran dan pergerakan pantas merupakan keutamaan reka bentuk yang penting. Oleh kerana pengurangan adalah lebih rendah daripada alternatif 30:1 dan 50:1, ia biasanya membenarkan kelajuan keluaran yang lebih tinggi untuk kelajuan motor tertentu.
Ini boleh berguna dalam sendi robot yang melakukan pengubahsuaian yang kerap, bergerak melalui julat sudut yang agak besar, atau perlu melengkapkan urutan gerakan dalam masa yang terhad.
Aplikasi yang berpotensi termasuk mekanisme robotik ringan, komponen artikulasi yang bergerak pantas dan sambungan yang beroperasi dengan beban luaran yang agak sederhana. Walau bagaimanapun, pilihan terakhir harus bergantung pada prestasi tork kelajuan sebenar penggerak dan bukannya nisbah gear sahaja.
Apabila menilai konfigurasi 15:1, jurutera harus menyemak beberapa faktor:
Sama ada kelajuan keluaran memenuhi masa pergerakan yang diperlukan.
Sama ada tork yang ada mencukupi semasa pecutan dan operasi mantap.
Sama ada mekanisme itu boleh bertolak ansur dengan perubahan dalam beban tanpa variasi kelajuan yang berlebihan.
Sama ada pengawal boleh mencapai profil gerakan yang diperlukan.
Sama ada konfigurasi yang dipilih kekal dalam had operasinya semasa pergerakan berulang.
Nisbah yang lebih rendah tidak secara automatik menjamin pergerakan dunia sebenar yang lebih pantas. Jika beban terlalu berat, motor mungkin tidak mempercepatkan sambungan seperti yang diharapkan. Geseran luaran, inersia, dan kehilangan penghantaran juga boleh mengehadkan prestasi.
Atas sebab ini, pilihan 15:1 harus diuji di bawah profil beban dan pergerakan sebenar sebelum ia dimuktamadkan untuk reka bentuk pengeluaran.
Mengapa Nisbah 30:1 Boleh Menjadi Pertengahan yang Berguna
Nisbah 30:1 menyediakan pilihan perantaraan antara pengurangan 15:1 yang lebih rendah dan pengurangan 50:1 yang lebih tinggi. Ia mungkin patut dipertimbangkan apabila aplikasi memerlukan keseimbangan antara kelajuan output dan pendaraban tork.
Banyak mekanisme robotik menggabungkan pelbagai jenis pergerakan. Sambungan mungkin perlu mengubah kedudukan dengan cepat apabila dipunggah tetapi juga memberikan tork yang mencukupi apabila berinteraksi dengan objek. Memilih nisbah perantaraan boleh menjadi salah satu cara untuk menilai pertukaran ini.
Sebagai contoh, mekanisme yang diartikulasikan mungkin perlu bergerak antara kedudukan yang diprogramkan sambil mengekalkan prestasi yang boleh diramal apabila beban luarannya berubah. Dalam kes ini, jurutera harus membandingkan kelajuan yang dijangkakan di bawah beban, masa pecutan dan tork keluaran yang diperlukan dan bukannya hanya bergantung pada nisbah gear nominal.
Konfigurasi 30:1 boleh dinilai berdasarkan soalan berikut:
Adakah sendi mencapai kedudukan sasarannya dalam masa yang diperlukan?
Adakah tork yang ada mencukupi untuk beban kerja yang dimaksudkan?
Bolehkah penggerak bertindak balas dengan sewajarnya apabila beban berubah?
Adakah konfigurasi menyokong kekerapan pergerakan berulang yang diperlukan?
Adakah profil gerakan boleh dicapai tanpa melebihi had operasi penggerak?
Soalan ini membantu menentukan sama ada nisbah perantaraan menyediakan baki yang diingini untuk permohonan itu. Jawapannya hendaklah berdasarkan data prestasi yang diukur atau dibekalkan oleh pengilang untuk konfigurasi yang dipilih.
Bila Perlu Pertimbangkan Nisbah Gear 50:1
Nisbah 50:1 patut dinilai apabila pendaraban tork adalah keutamaan yang lebih tinggi daripada kelajuan output maksimum. Berbanding dengan nisbah pengurangan yang lebih rendah, pengurangan yang lebih tinggi secara amnya mengurangkan kelajuan output sambil meningkatkan tork yang tersedia pada output untuk tork motor tertentu, tertakluk kepada kecekapan penghantaran dan had operasi.
Ini mungkin berkaitan dengan sendi yang bergerak melawan rintangan yang lebih besar, mengendalikan beban mekanikal yang menuntut, atau memerlukan pergerakan terkawal pada kelajuan keluaran yang agak rendah.
Walau bagaimanapun, pengurangan yang lebih tinggi bukanlah pilihan terbaik secara automatik untuk aplikasi berorientasikan daya. Pereka bentuk juga mesti mempertimbangkan pecutan, tingkah laku pembalikan, ciri penghantaran, dan tindak balas yang diperlukan untuk mengawal arahan.
Nisbah yang tinggi mungkin mengehadkan kelajuan keluaran untuk aplikasi yang memerlukan pergerakan pantas. Ia juga boleh menjejaskan cara sistem berkelakuan semasa perubahan arah yang kerap. Oleh itu, ciri prestasi yang berkaitan hendaklah dinilai menggunakan data teknikal penggerak dan ujian perwakilan.
Untuk Penggerak Bersama Mikro Φ20mm , pilihan 50:1 boleh dibandingkan dengan nisbah lain menggunakan keperluan beban dan gerakan yang sama. Ini memungkinkan untuk menentukan sama ada pengurangan tambahan memberikan manfaat yang bermakna untuk mekanisme yang dimaksudkan.
Perbandingan harus menumpukan pada kelajuan output sebenar, tork di bawah beban, masa tindak balas, dan kelakuan terma semasa kitaran tugas yang diperlukan.
Bandingkan Nisbah Menggunakan Keperluan Operasi yang Sama
Cara yang paling boleh dipercayai untuk memilih nisbah gear ialah membandingkan semua konfigurasi yang tersedia dengan set keperluan yang konsisten. Membandingkan satu nisbah di bawah beban ringan dengan yang lain di bawah beban yang lebih berat boleh menghasilkan kesimpulan yang mengelirukan.
Mulakan dengan menentukan kelajuan keluaran dan tork yang diperlukan. Kemudian anggarkan inersia komponen yang dipacu, masa pecutan yang diperlukan, dan kekerapan pergerakan berulang. Nilai ini menyediakan asas praktikal untuk menilai konfigurasi yang berbeza.
Jadual berikut meringkaskan pertukaran am untuk disiasat.
| Faktor pemilihan | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Tahap pengurangan am | Lebih rendah | Pertengahan | Lebih tinggi |
| Potensi kelajuan keluaran | Umumnya lebih tinggi | Pertengahan | Umumnya lebih rendah |
| Pendaraban tork | Umumnya lebih rendah | Pertengahan | Umumnya lebih tinggi |
| Keutamaan penilaian utama | Kelajuan dan pecutan | Imbangan kelajuan dan tork | Keperluan tork dan operasi berkelajuan rendah |
| Pengesahan kunci | Kelajuan dan pecutan yang dimuatkan | Profil gerakan keseluruhan | Tork, tindak balas dan had operasi |
Ini adalah ciri umum nisbah pengurangan, bukan kedudukan prestasi yang diukur untuk penggerak khusus ini. Nilai output sebenar bergantung pada motor, kecekapan penghantaran, pengawal dan keadaan operasi.
Jurutera harus meminta lengkung tork kelajuan yang berkaitan dan data prestasi khusus konfigurasi sebelum membuat pemilihan akhir.
Pertimbangkan Tork Berterusan dan Tork Permulaan
Pemilihan nisbah gear juga mesti mengambil kira jenis beban yang akan dialami oleh sambungan. Mekanisme yang secara ringkas menghadapi rintangan yang tinggi mungkin mempunyai keperluan yang berbeza daripada yang mengekalkan beban sepanjang kitaran operasi yang panjang.
Siri penggerak X20 menentukan tork berterusan sehingga 450 mNm dan tork awal sehingga 800 mNm. Ini adalah nilai maksimum yang dinyatakan dan tidak boleh diandaikan untuk digunakan secara sama pada setiap nisbah gear atau keadaan operasi tanpa pengesahan daripada dokumentasi teknikal yang berkaitan.
Tork berterusan adalah penting apabila menganggar prestasi di bawah beban operasi yang mampan. Tork awal merujuk kepada keadaan operasi yang berbeza, dan takrifan yang tepat serta tempoh yang dibenarkan harus disahkan dengan pengilang.
Untuk pemilihan praktikal, jurutera harus memisahkan beban kepada sekurang-kurangnya tiga kategori:
Beban keadaan mantap: Tork yang diperlukan semasa operasi biasa.
Beban pecutan: Tork tambahan yang diperlukan untuk menukar kelajuan komponen bergerak.
Beban sementara: Peningkatan rintangan jangka pendek semasa tugasan tertentu.
Penggerak mesti memenuhi keperluan sebenar aplikasi merentas syarat ini. Ia tidak mencukupi untuk memilih nisbah berdasarkan angka tork maksimum jika mekanisme tidak dapat mengekalkan kelajuan yang diperlukan atau beroperasi dalam had termanya.
Oleh itu, nisbah yang dipilih harus disahkan menggunakan urutan pergerakan yang mewakili dan bukannya pengukuran beban statik tunggal.
Akaun untuk Keperluan Voltan dan Kawalan
Siri penggerak X20 menyokong pilihan bekalan 12 V, 24 V, dan 48 V. Pilihan ini mungkin relevan apabila menyepadukan sambungan ke dalam sistem robotik dengan seni bina kuasa yang berbeza, tetapi voltan yang tersedia mesti disahkan untuk model dan konfigurasi khusus yang dibeli.
Bekalan kuasa, pemandu motor, dan sistem kawalan harus dinilai bersama. Jurutera harus mengesahkan keserasian elektrik, kapasiti semasa, keperluan perlindungan, dan keupayaan pengawal untuk menyampaikan profil gerakan yang diperlukan.
Penggerak juga mempunyai pengekod magnet mutlak dan komunikasi SPI. Pengekod menyediakan maklum balas kedudukan, manakala antara muka SPI menyokong komunikasi dengan sistem kawalan yang serasi. Masa komunikasi yang tepat, struktur arahan dan format data kedudukan harus disahkan daripada dokumentasi pengilang.
Nisbah gear dan kawalan maklum balas tidak boleh dianggap sebagai keputusan bebas. Nisbah yang dipilih mempengaruhi hubungan antara pergerakan motor dan output bersama, manakala sistem kawalan menentukan cara penggerak mengikut arahan kedudukan dan gerakan.
Semasa ujian prototaip, ukur masa pergerakan keluaran, tindak balas kedudukan, penggunaan semasa dan prestasi di bawah beban yang mewakili. Jika beberapa sambungan beroperasi bersama, uji sistem komunikasi dan kuasa di bawah beban kerja gabungan yang dijangkakan.
Nilaikan Ruang, Berat dan Integrasi Mekanikal
Modul X20 mengukur Φ20mm × 20mm dan mempunyai julat berat tertentu 37.2–41.6 g, bergantung pada konfigurasi. Ciri-ciri ini menjadikan perancangan pemasangan sebagai bahagian penting dalam proses pemilihan.
Sebelum memilih nisbah, jurutera hendaklah mengesahkan bahawa modul itu sesuai dengan ruang yang ada dan susunan pelekapnya serasi dengan struktur sekeliling. Reka bentuk juga harus menyediakan kelegaan yang mencukupi untuk penyambung, pendawaian, pengikat, dan akses penyelenggaraan.
Berat boleh menjejaskan inersia mekanisme keseluruhan, terutamanya apabila penggerak dipasang pada lengan yang bergerak atau berhampiran penghujung struktur robot. Jisim tambahan boleh meningkatkan tork yang diperlukan untuk mempercepatkan sambungan hulu, jadi penggerak harus dinilai sebagai sebahagian daripada sistem mekanikal yang lengkap.
Penggerak Bersama Mikro Φ20mm menggunakan seni bina motor fluks paksi. VAXOR menyatakan bahawa seni bina ini memberikan ketumpatan tork lebih 30% lebih tinggi daripada reka bentuk konvensional. Apabila menilai tuntutan ini untuk aplikasi tertentu, jurutera harus mengesahkan asas perbandingan yang berkaitan dan menentukan cara prestasi modul sesuai dengan keperluan ruang, jisim dan beban sistem yang lengkap.
Semakan reka letak CAD diikuti dengan ujian prototaip fizikal boleh membantu mengenal pasti gangguan mekanikal, isu penjajaran dan beban yang tidak dijangka sebelum reka bentuk bergerak ke arah pengeluaran.
Sahkan Nisbah Terpilih Melalui Pengujian Prototaip
Pengiraan boleh menyempitkan pilihan, tetapi ujian diperlukan untuk menentukan sama ada konfigurasi yang dipilih memenuhi keperluan aplikasi sebenar.
Mulakan dengan voltan bekalan yang dimaksudkan, pengawal, struktur pelekap, dan beban mekanikal. Catatkan kelajuan keluaran, masa pergerakan, penggunaan semasa dan suhu semasa kitaran pengendalian yang mewakili.
Seterusnya, uji pecutan, nyahpecutan, perubahan arah berulang dan perubahan dalam beban luaran. Untuk mekanisme robotik, ia juga berguna untuk menilai prestasi penggerak semasa urutan gerakan lengkap dan bukannya menguji setiap pergerakan secara berasingan.
Proses pengesahan praktikal harus termasuk:
Mengesahkan bahawa modul dan pengawal serasi.
Mengukur kelajuan output yang dimuatkan dan masa pergerakan.
Memeriksa keperluan tork semasa pecutan dan operasi mantap.
Memantau arus dan suhu sepanjang kitaran tugas.
Menilai maklum balas kedudukan dan tindak balas kepada arahan kawalan.
Mengulangi ujian untuk memeriksa konsistensi di bawah keadaan yang setanding.
Jika lebih daripada satu nisbah gear kelihatan sesuai, uji alternatif menggunakan beban mekanikal dan profil pergerakan yang sama. Ini menyediakan asas yang adil untuk perbandingan dan membantu mengenal pasti konfigurasi yang paling memenuhi keperluan projek.
Bekerjasama dengan Rakan Kongsi Teknologi Pemacu Mikro
Memilih nisbah yang betul selalunya memerlukan penyelarasan antara kejuruteraan mekanikal, reka bentuk motor, dan pembangunan kawalan. Rakan kongsi teknologi pemacu mikro boleh membantu menjelaskan perbezaan konfigurasi dan mengenal pasti data teknikal yang diperlukan untuk keputusan yang boleh dipercayai.
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar. Keupayaan kejuruteraannya meliputi reka bentuk motor, pembuatan ketepatan, reka bentuk struktur, kawalan robotik dan pembuatan pintar.
Pelan hala tuju teknologi syarikat termasuk teknologi motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet dan mekanisme pengurangan kecil. VAXOR juga menumpukan pada pelaksanaan kejuruteraan daripada pengesahan prototaip dan pengeluaran perintis ke arah penghantaran kelompok.
Apabila membincangkan projek, sediakan kelajuan keluaran yang diperlukan, keperluan tork berterusan dan sementara, inersia beban, kitaran pergerakan, voltan bekalan, antara muka kawalan dan kekangan pemasangan. Butiran ini membolehkan pembekal membantu mengenal pasti konfigurasi yang berkaitan dan menjelaskan data prestasi yang mesti disahkan.
Penggerak Bersama Mikro Φ20mm, model X20S/L-UM15/30/50-MH-4, menyediakan tiga pilihan nisbah gear, pilihan voltan berbilang, pengekod magnet mutlak dan komunikasi SPI. Dengan membandingkan nisbah terhadap beban sebenar dan mengesahkan modul yang dipilih dalam prototaip, jurutera boleh membuat keputusan yang lebih termaklum untuk reka bentuk sendi robot mereka.
Senarai Semak Pemilihan Akhir
Sebelum memuktamadkan nisbah gear, sahkan perkara berikut:
Kelajuan keluaran yang diperlukan: Tentukan berapa cepat sendi mesti melengkapkan pergerakannya.
Permintaan tork: Asingkan keadaan mantap, pecutan dan beban sementara.
Nisbah gear: Bandingkan 15:1, 30:1 dan 50:1 menggunakan keperluan operasi yang sama.
Bekalan kuasa: Sahkan voltan yang tersedia dan keserasian dengan konfigurasi yang dipilih.
Maklum balas dan komunikasi: Sahkan penyepaduan pengekod dan keperluan komunikasi SPI.
Susun atur mekanikal: Periksa ruang pelekap, berat, pendawaian dan komponen sekeliling.
Kitaran pengendalian: Nilai pergerakan berulang, penggunaan semasa dan suhu.
Data prestasi: Sahkan spesifikasi khusus konfigurasi sebelum kelulusan akhir.
Tiada nisbah gear yang betul secara universal untuk setiap sendi robot. Pilihan terbaik ialah pilihan yang memenuhi kelajuan, tork, kawalan dan keperluan operasi aplikasi tanpa membuat kompromi yang tidak perlu di tempat lain dalam sistem.
Dengan membandingkan pilihan 15:1, 30:1 dan 50:1 melalui proses kejuruteraan yang konsisten, pembangun boleh memilih konfigurasi berdasarkan keperluan prestasi sebenar. Penggerak Bersama Mikro Φ20mm menawarkan platform yang berguna untuk penilaian ini, manakala kerjasama dengan VAXOR boleh membantu menjelaskan spesifikasi dan menyokong laluan daripada ujian prototaip kepada penyepaduan pengeluaran.