 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Mereka bentuk tangan robot yang cekap memerlukan lebih daripada memasang motor ke dalam ruang kecil. Setiap jari mesti bergerak melalui julat yang berguna, menggunakan daya terkawal, bertindak balas terhadap arahan, dan menyelaraskan dengan sendi lain sambil kekal dalam had yang ketat pada saiz dan berat. Oleh itu, memilih penggerak yang betul adalah langkah penting dalam menentukan sejauh mana tangan robot melakukan tugas sebenar, daripada menggenggam objek kecil kepada memanipulasi alatan.
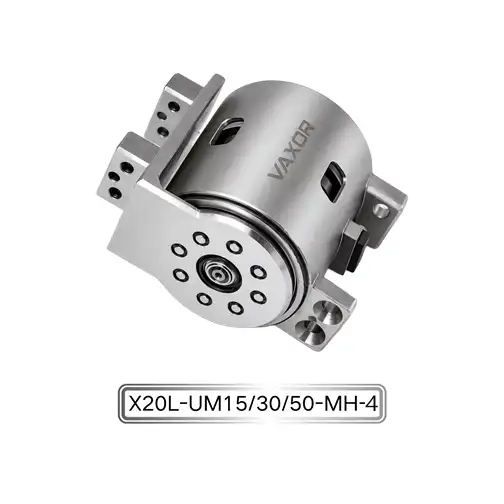
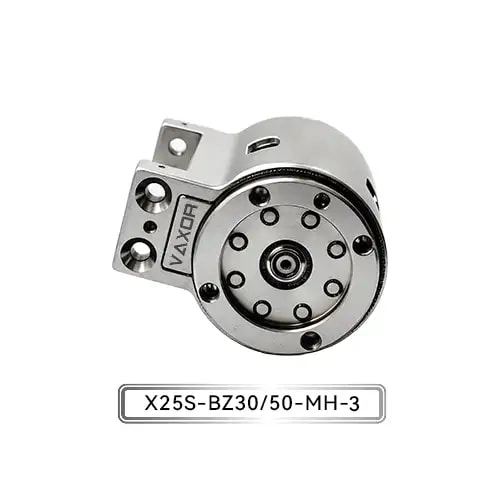
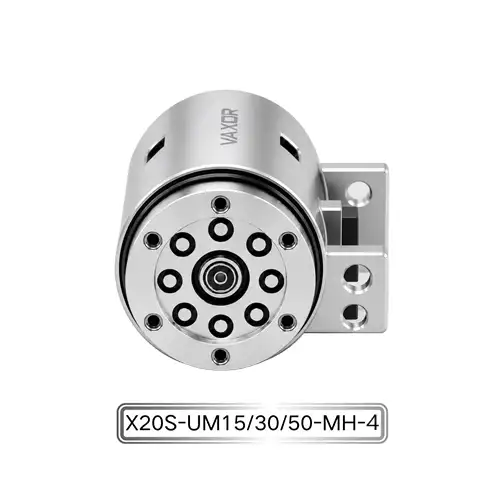
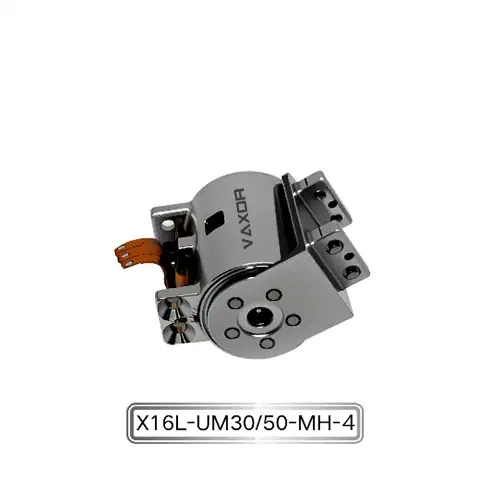
Penggerak Bersama Mikro Φ16mm yang sesuai boleh membantu menangani keperluan ini dengan menggabungkan dimensi padat dengan kawalan gerakan bersepadu. Bagi jurutera yang membangunkan jari robotik, proses pemilihan harus mempertimbangkan keperluan tork, nisbah gear, maklum balas kedudukan, antara muka komunikasi, keserasian elektrik dan penyepaduan mekanikal bersama-sama. Menilai faktor ini lebih awal boleh mengurangkan kerja reka bentuk semula semasa pembangunan prototaip dan menjadikan peralihan ke arah pengeluaran lebih mudah diramal.
Mulakan dengan Keperluan Mekanikal Setiap Sendi Jari
Tidak setiap sendi dalam tangan yang cekap melakukan tugas yang sama. Sendi berhampiran pangkal jari mungkin perlu menggerakkan sebahagian besar struktur jari, manakala sendi distal mungkin mengawal orientasi hujung jari. Beban, julat gerakan dan keperluan tindak balas boleh berbeza dengan ketara antara kedudukan ini.
Sebelum memilih penggerak, jurutera harus mengenal pasti keperluan mekanikal setiap sambungan. Maklumat berguna termasuk jisim dan geometri komponen bergerak, jarak antara paksi sendi dan daya yang dikenakan, julat sudut yang diperlukan dan kelajuan pergerakan yang dijangkakan.
Tork sendi yang diperlukan boleh dianggarkan daripada daya luaran dan lengan momennya, dengan elaun tambahan untuk inersia komponen bergerak, geseran, dan kehilangan penghantaran. Reka bentuk juga harus mengambil kira perbezaan antara memegang objek dan menggerakkannya. Jari mungkin memerlukan daya kilas yang agak kecil semasa pergerakan dipunggah tetapi lebih banyak apabila menggenggam objek atau menahan gangguan luar.
Untuk reka bentuk padat, penggerak mesti memenuhi keperluan ini tanpa mengambil terlalu banyak volum jari yang tersedia. Geometri pelekap, penghalaan kabel, dan sambungan ke pautan bersebelahan harus dipertimbangkan bersama prestasi dinilainya.
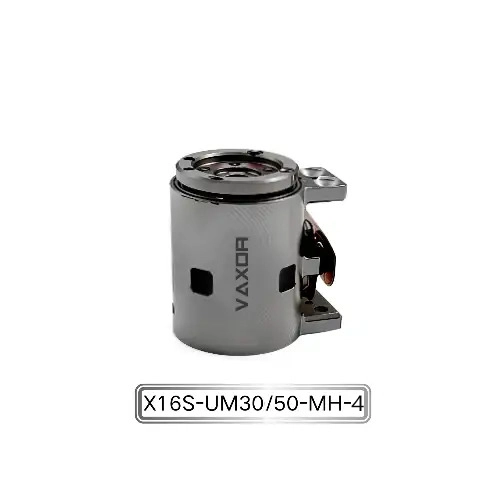
Penggerak Bersama Mikro Φ16mm direka untuk sistem robotik yang sangat bersepadu dan tangan yang cekap. Format modul padatnya menyediakan titik permulaan untuk menilai bagaimana penggerak boleh digabungkan ke dalam ruang sendi terhad. Kesesuaian akhir masih bergantung pada beban mekanikal dan keperluan gerakan bagi reka bentuk tangan tertentu.
Padankan Tork Berterusan dengan Beban Operasi Sebenar
Tork adalah salah satu spesifikasi yang paling penting apabila membandingkan penggerak bersama, tetapi maksud setiap kadaran tork mesti difahami sebelum ia digunakan dalam pengiraan reka bentuk.
Model X16S/L-UM30/50-MH-4 ditentukan dengan tork berterusan sehingga 200 mNm dan tork awal sehingga 400 mNm. Angka-angka ini menerangkan keadaan operasi yang berbeza dan tidak boleh dianggap setara.
Tork berterusan adalah relevan apabila menilai beban yang mesti dikendalikan oleh sambungan sepanjang tempoh operasi yang dilanjutkan, tertakluk kepada syarat yang ditetapkan oleh pengilang. Tork awal menerangkan titik operasi yang berbeza dan tidak boleh ditafsirkan secara automatik sebagai keupayaan output berterusan. Jurutera harus mengesahkan definisi tepat, tempoh dan keadaan ujian yang berkaitan dengan spesifikasi tork awal sebelum menggunakannya untuk saiz mekanisme.
Pertimbangkan sendi jari yang mesti mengekalkan genggaman selama beberapa saat atau lebih lama. Tork yang diperlukan hendaklah dinilai berdasarkan keupayaan operasi berterusan, termasuk kesan suhu motor, kecekapan penghantaran, dan kitaran tugas yang dimaksudkan. Jika jari juga perlu memecut dengan pantas atau mengatasi peningkatan rintangan yang singkat, keperluan tork sementaranya hendaklah dinilai secara berasingan.
Proses pemilihan praktikal harus merangkumi tiga semakan:
Anggarkan daya kilas yang diperlukan untuk tugas menggenggam dan manipulasi yang dimaksudkan.
Benarkan geseran, gangguan luaran dan variasi antara keadaan operasi.
Sahkan bahawa kedua-dua beban mampan dan jangka pendek kekal dalam had penggerak yang berkenaan.
Elakkan saiz sambungan semata-mata di sekitar angka tork tertinggi dalam spesifikasi produk. Reka bentuk yang lebih dipercayai menggunakan tork yang diperlukan semasa operasi biasa sebagai titik permulaannya dan kemudian menilai permintaan sementara, margin keselamatan dan kekangan terma.
Pilih Nisbah Gear untuk Pergerakan yang Diperlukan
Nisbah gear mempengaruhi hubungan antara putaran motor dan output bersama. Nisbah pengurangan yang lebih tinggi secara amnya memberikan pendaraban tork yang lebih besar sambil mengurangkan kelajuan output, walaupun hasil sebenar bergantung pada ciri motor dan kecekapan penghantaran.
Penggerak Bersama Mikro Φ16mm tersedia dengan pilihan nisbah gear 30:1 dan 50:1. Konfigurasi ini memberi peluang kepada jurutera untuk memadankan pemacu dengan keperluan bersama yang berbeza daripada bergantung pada satu konfigurasi untuk setiap jari.
Nisbah 30:1 mungkin bernilai dinilai apabila sambungan memerlukan keseimbangan antara kelajuan output dan tork. Nisbah 50:1 mungkin sesuai apabila reka bentuk memberi penekanan yang lebih besar pada pendaraban tork dan boleh menampung pengurangan yang berkaitan dalam kelajuan output. Ini adalah pertimbangan kejuruteraan umum, perbezaan prestasi tidak dijamin untuk setiap keadaan operasi; data kelajuan-torsi yang berkaitan hendaklah disahkan untuk setiap konfigurasi.
Pilihan juga bergantung pada bagaimana tangan robot akan digunakan. Jari yang direka untuk kedudukan semula pantas mungkin mempunyai keutamaan yang berbeza daripada yang bertujuan untuk mengekalkan cengkaman yang kukuh atau melakukan manipulasi terkawal terhadap rintangan.
Apabila membandingkan dua pilihan, jurutera harus menilai:
Kelajuan sendi dan perjalanan sudut yang diperlukan.
Tork diperlukan pada aci keluaran.
Keperluan pecutan dan nyahpecutan.
Kecekapan penghantaran dan tindak balas mekanikal, jika berkenaan.
Kawal tindak balas di bawah perubahan beban.
Ia juga penting untuk mempertimbangkan sistem kawalan. Nisbah gear yang memenuhi keperluan tork statik mungkin tidak memberikan masa pergerakan yang diingini atau tindak balas kepada arahan. Menguji kedua-dua tork output yang diperlukan dan profil gerakan yang dimaksudkan boleh membantu menentukan konfigurasi yang sesuai.
Pertimbangkan Maklum Balas Kedudukan dan Ketepatan Sudut
Pergerakan jari yang tepat bergantung pada sistem kawalan yang lengkap, bukan hanya struktur mekanikal penggerak. Penderiaan kedudukan membolehkan pengawal menganggarkan kedudukan bersama dan melaraskan arahannya mengikut keadaan yang diukur.
X16S/L-UM30/50-MH-4 menggunakan pengekod magnet mutlak dan menentukan ketepatan sudut sehingga 0.02°. Keupayaan ini mungkin berkaitan dengan aplikasi yang memerlukan kedudukan sendi terkawal, terutamanya apabila tangan robot mesti menyelaraskan beberapa jari atau memanipulasi objek dengan kelegaan terhad.
Pengekod mutlak menyediakan maklumat kedudukan yang dirujuk kepada kedudukan sudut yang ditentukan, tetapi tingkah laku yang tepat bergantung pada pelaksanaan pengekod dan seni bina kawalan. Jurutera harus mengesahkan cara data kedudukan dimulakan, dihantar dan ditafsirkan oleh pengawal hos. Mereka juga harus membezakan resolusi pengekod daripada ketepatan kedudukan peringkat sistem.
Walaupun penggerak mempunyai pengekod berketepatan tinggi, mekanisme lengkap mungkin menimbulkan ralat melalui pematuhan mekanikal, toleransi pelekap, tindak balas, ubah bentuk struktur atau penentukuran ofset. Kedudukan sebenar hujung jari juga bergantung pada geometri pautan jari dan gerakan gabungan berbilang sendi.
Atas sebab ini, pengesahan harus melangkaui menyemak bacaan pengekod. Ujian prototaip yang berguna mengukur pergerakan sendi dan, jika boleh, kedudukan hujung jari di bawah beban perwakilan. Mengulang ukuran ini pada kedudukan yang berbeza boleh mendedahkan kesan mekanikal yang tidak jelas apabila penggerak diuji sendiri.
Rancangkan Antara Muka Komunikasi SPI Awal
Antara muka komunikasi SPI penggerak adalah satu lagi pertimbangan penting semasa penyepaduan. Jurutera harus menentukan cara penggerak akan berkomunikasi dengan pengawal utama dan cara berbilang sendi akan diuruskan dalam kitaran kawalan yang tersedia.
SPI ialah antara muka komunikasi bersiri segerak yang biasa digunakan untuk komunikasi antara peranti elektronik. Pelaksanaannya memerlukan perhatian kepada sambungan isyarat, konfigurasi jam, pemasaan, dan ciri elektrik perkakasan yang disambungkan. Struktur arahan khusus penggerak dan masa komunikasi harus diperoleh daripada dokumentasi teknikalnya dan bukannya diandaikan daripada piawaian umum SPI.
Untuk tangan robot berbilang sendi, perancangan komunikasi harus meliputi lebih daripada sama ada pengawal boleh membaca data kedudukan. Pasukan reka bentuk harus mempertimbangkan kadar kemas kini yang diperlukan untuk pergerakan yang diselaraskan, masa yang diperlukan untuk memproses arahan, pengesanan kesalahan dan pengendalian gangguan komunikasi.
Senarai semak integrasi yang berguna termasuk:
Sahkan keserasian elektrik pengawal dengan antara muka penggerak.
Sahkan sambungan isyarat dan pemasaan komunikasi terhadap dokumentasi produk.
Uji bacaan data kedudukan dan pelaksanaan arahan dengan satu penggerak sebelum meningkatkan skala.
Ukur kelewatan komunikasi di bawah beban kerja kawalan yang dimaksudkan.
Tentukan cara sistem bertindak balas terhadap data yang hilang atau ralat komunikasi.
Pemeriksaan ini boleh mengenal pasti isu penyepaduan sebelum beberapa penggerak dipasang di dalam struktur tangan yang padat. Mereka juga membantu memastikan reka bentuk komunikasi menyokong strategi kawalan gerakan yang dimaksudkan.
Akaun Berat dan Ruang Pemasangan
Tangan yang cekap selalunya mengandungi beberapa penggerak, pautan struktur, penderia, pendawaian dan komponen pelindung. Walaupun perbezaan kecil dalam berat atau saiz setiap modul boleh mempengaruhi reka bentuk akhir, terutamanya apabila tangan mesti dipasang pada lengan robot yang ringan.
Berat yang ditentukan bagi Penggerak Bersama Mikro Φ16mm ialah 24.3–26.1 g, bergantung pada konfigurasi. Jurutera harus menggunakan berat versi yang dipilih apabila mengira jumlah jisim tangan dan bukannya bergantung pada angka anggaran tunggal.
Berat penting bukan sahaja kerana jumlah muatan. Peletakan penggerak menjejaskan inersia segmen jari yang bergerak. Jisim tambahan lebih jauh dari paksi sendi boleh meningkatkan tork yang diperlukan untuk pecutan dan mengubah tindak balas mekanisme. Ini boleh mencipta gelung maklum balas dalam reka bentuk: pemasangan yang lebih berat memerlukan lebih tork, yang mungkin mempengaruhi pilihan konfigurasi penggerak dan struktur sokongan.
Penyepaduan mekanikal juga harus termasuk kelegaan pelekap, akses pengikat, laluan pendawaian, orientasi penyambung, dan ruang untuk pemasangan dan penyelenggaraan. Semakan kesesuaian CAD boleh mendedahkan gangguan antara modul bersebelahan, pautan jari dan kabel sebelum prototaip fizikal dihasilkan.
Setelah susun atur diwujudkan, mock-up fizikal atau prototaip awal boleh digunakan untuk mengesahkan bahawa penggerak boleh dipasang dan diservis seperti yang dirancang. Ini amat berharga apabila beberapa sendi mesti muat dalam struktur jari atau tapak tangan yang sempit.
Sahkan Penggerak dalam Himpunan Jari Lengkap
Spesifikasi adalah penting untuk menyaring calon penggerak, tetapi mereka tidak dapat meramalkan sepenuhnya prestasi sambungan di tangan siap. Oleh itu, ujian prototaip harus menilai penggerak di bawah keadaan yang mencerminkan penggunaan yang dimaksudkan.
Mulakan dengan semakan fungsi asas, termasuk gelagat naikkan kuasa, komunikasi, maklum balas kedudukan dan gerakan memunggah. Seterusnya, perkenalkan beban mekanikal yang mewakili dan nilaikan kelajuan sendi, permintaan tork, ketekalan pergerakan dan suhu semasa kitaran operasi yang dimaksudkan.
Untuk tangan yang cekap, ujian juga harus meliputi pegangan dan pelepasan berulang. Jari harus dinilai pada kedudukan sendi yang berbeza dan di bawah saiz objek atau tahap rintangan yang berbeza. Ujian ini boleh mendedahkan isu yang berkaitan dengan gangguan mekanikal, pengagihan beban, penyelarasan gerakan atau penalaan pengawal.
Pengukuran berguna termasuk:
Masa pergerakan bersama dan tindak balas kedudukan.
Tingkah laku output di bawah beban perwakilan.
Penggunaan semasa dan suhu semasa operasi berulang.
Kebolehulangan urutan gerakan yang dimaksudkan.
Kebolehpercayaan komunikasi semasa operasi berbilang sendi.
Haus mekanikal atau kelonggaran diperhatikan semasa ujian daya tahan.
Pelan ujian harus mencerminkan kitaran tugas dan persekitaran yang dijangkakan. Jika tangan akan melakukan tugas berulang yang kerap, demonstrasi pendek tidak mencukupi untuk mewujudkan kebolehpercayaan jangka panjang. Ujian dan pemeriksaan ketahanan hendaklah dirancang mengikut prestasi projek dan keperluan hayat perkhidmatan.
Bekerjasama dengan Rakan Kongsi Teknologi Pemacu Mikro
Memilih penggerak untuk tangan yang cekap selalunya melibatkan penyelarasan antara reka bentuk mekanikal, kejuruteraan motor, kawalan terbenam, dan pembuatan. Pembekal yang berpengalaman merentasi kawasan ini boleh membantu pasukan pembangunan menjelaskan spesifikasi dan menilai kebolehlaksanaan untuk beralih daripada prototaip kepada pengeluaran berulang.
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar. Pendekatan teknikalnya menggabungkan reka bentuk motor, pembuatan ketepatan, kawalan robotik, reka bentuk struktur dan pembuatan pintar.
Syarikat itu juga membangunkan penyelesaian gerakan padat menggunakan teknologi seperti motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Pasukannya bekerja merentasi pembangunan kejuruteraan dan pelaksanaan pengeluaran, dengan tumpuan untuk menggerakkan teknologi pemacu mikro berprestasi tinggi daripada pengesahan prototaip ke arah pembuatan berskala.
Apabila menilai modul untuk tangan robotik, pasukan kejuruteraan harus berkongsi aplikasi yang dimaksudkan, anggaran beban bersama, kelajuan sasaran, julat gerakan, keperluan voltan, seni bina kawalan dan kekangan pemasangan. Mereka juga harus mengesahkan spesifikasi yang digunakan untuk model tepat dan nisbah gear yang sedang dipertimbangkan.
Untuk Penggerak Bersama Mikro Φ16mm, gabungan pilihan bekalan 12 V atau 24 V, nisbah gear 30:1 atau 50:1, pengekod magnet mutlak, dan komunikasi SPI menyediakan beberapa parameter utama untuk penilaian ini. Keputusan muktamad hendaklah berdasarkan dokumentasi teknikal yang disahkan dan ujian prototaip di bawah keadaan operasi yang dimaksudkan.
Senarai Semak Akhir untuk Memilih Penggerak Sendi Jari
Sebelum memuktamadkan penggerak untuk tangan yang cekap, sahkan perkara berikut:
Beban mekanikal: Anggarkan tork yang diperlukan, termasuk geseran, pecutan dan daya luar.
Penarafan tork: Bezakan tork berterusan daripada tork awal dan sahkan keadaan operasi yang ditetapkan.
Nisbah gear: Bandingkan kelajuan dan tork keluaran yang diperlukan untuk pilihan 30:1 dan 50:1.
Maklum balas kedudukan: Sahkan gelagat pengekod, spesifikasi ketepatan, keperluan penentukuran dan keserasian pengawal.
Komunikasi: Sahkan sambungan elektrik SPI, pemasaan dan pengendalian data.
Saiz dan berat: Semak kelegaan modul, jumlah jisim tangan, penghalaan kabel dan akses pemasangan.
Prestasi terma dan daya tahan: Uji penggerak semasa tugasan berulang yang mewakili.
Kesediaan pengeluaran: Sahkan dokumentasi, butiran konfigurasi dan keperluan pengesahan sebelum menskalakan reka bentuk.
Memilih penggerak sambungan mikro yang sesuai ialah keputusan kejuruteraan peringkat sistem. Tork, nisbah gear, maklum balas, komunikasi, berat dan susun atur mekanikal mesti bekerjasama untuk menyampaikan pergerakan jari yang diperlukan. Dengan menilai faktor ini sebelum penyepaduan akhir, pembangun boleh mengurangkan reka bentuk semula yang boleh dielakkan dan membina asas teknikal yang lebih kukuh untuk tangan robotik yang handal.
Penggerak Bersama Mikro Φ16mm menawarkan modul gerakan padat dengan tork yang ditentukan, nisbah gear, pengekod dan pilihan komunikasi untuk penilaian ini. Bekerja dengan VAXOR dan mengesahkan konfigurasi yang dipilih terhadap beban aplikasi sebenar boleh membantu pasukan kejuruteraan menentukan sama ada modul itu memenuhi keperluan tangan robot mereka.