 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Untuk sambungan robotik padat, mengurangkan saiz penggerak hanyalah sebahagian daripada cabaran kejuruteraan. Motor, mekanisme pengurangan, pengekod, antara muka komunikasi dan komponen struktur semuanya perlu berfungsi dalam ruang yang sangat terhad tanpa mengorbankan tork, ketepatan kedudukan atau kelajuan tindak balas. Ini amat penting dalam robot kolaboratif dan sambungan biomimetik, di mana setiap gram dan setiap milimeter boleh menjejaskan reka bentuk mekanikal keseluruhan.
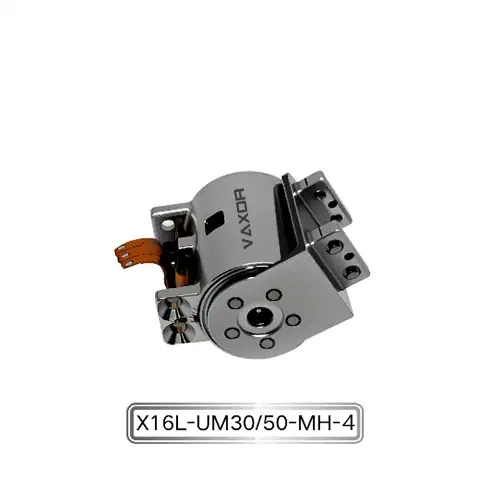
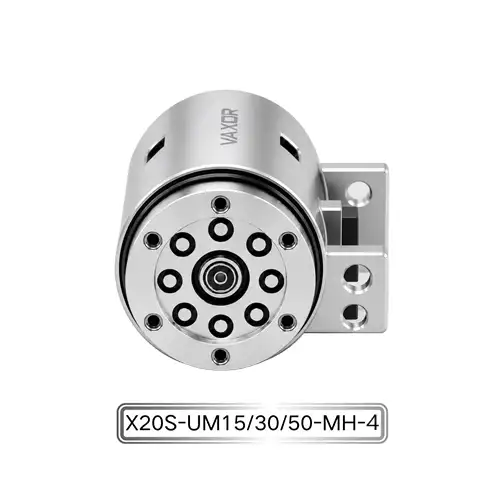
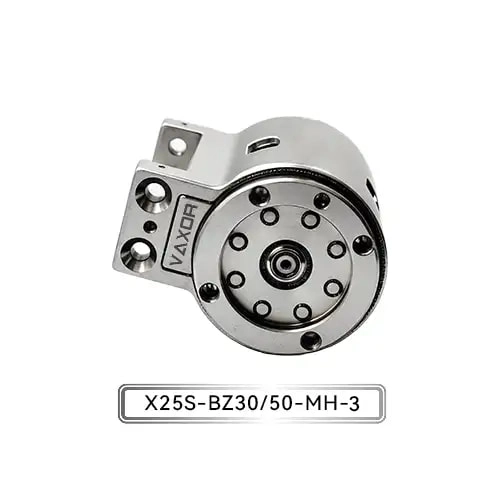
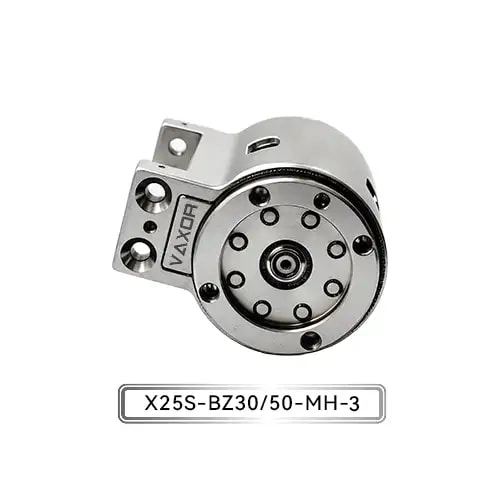
Di sinilah gabungan motor fluks paksi dan pengurangan sikloidal kecil menjadi menarik secara teknikal. Daripada menganggap motor dan kotak gear sebagai komponen berasingan, seni bina ini menyepadukan elemen gerakan utama ke dalam modul sambungan padat. Penggerak Bersama Mikro Φ25mm daripada VAXOR menggunakan pendekatan ini untuk mencapai tork berterusan sehingga 1150 mNm dan tork permulaan sehingga 1800 mNm dalam penggerak padat seberat 93–103 g.
Mengapa Seni Bina Axial Flux Penting dalam Sambungan Padat
Seni bina motor tradisional boleh menjadi sukar untuk dibungkus apabila sendi robot memerlukan kedua-dua tork yang tinggi dan jejak keseluruhan yang kecil. Motor fluks paksi menggunakan susunan elektromagnet yang berbeza, dengan fluks magnet bergerak terutamanya sepanjang arah paksi motor.
Untuk penggerak sambungan mikro, seni bina ini memberi peluang untuk menggunakan ruang dalaman yang ada dengan lebih cekap. Objektifnya bukan semata-mata untuk menjadikan motor lebih kecil. Ia adalah untuk meningkatkan jumlah tork boleh guna yang boleh dijana dalam sampul mekanikal terhad.
Penggerak Bersama Mikro Φ25mm menggabungkan teknologi motor fluks paksi dengan reka bentuk elektromagnet yang dioptimumkan. Ini membolehkan penggerak memfokus pada ketumpatan tork sambil mengekalkan bentuk padat yang diperlukan untuk aplikasi seperti jari robotik, sendi robot kolaboratif padat dan mekanisme biomimetik.
Bagi pereka bentuk, ketumpatan tork selalunya lebih bermakna daripada saiz motor sahaja. Penggerak kecil yang tidak dapat menghasilkan tork yang mencukupi mungkin memerlukan peringkat mekanikal tambahan atau sistem penghantaran yang lebih besar, meningkatkan kedua-dua saiz dan berat sistem.
Apa yang Ditambahkan oleh Miniatur Cycloidal Reducer
Motor hanyalah satu bahagian daripada sistem gerakan. Sambungan robotik biasanya memerlukan tork keluaran yang jauh lebih tinggi daripada yang boleh diberikan oleh motor secara langsung, menjadikan mekanisme pengurangan penting.
Pengurangan sikloid kecil yang digunakan dalam penggerak ini menyediakan dua nisbah gear yang tersedia: 30:1 dan 50:1. Nisbah ini membenarkan platform penggerak asas yang sama dikonfigurasikan untuk keperluan tork dan kelajuan yang berbeza.
Nisbah pengurangan yang lebih rendah boleh dipertimbangkan apabila aplikasi memerlukan lebih banyak kelajuan output, manakala nisbah yang lebih tinggi boleh memberikan pendaraban tork mekanikal yang lebih besar. Pilihan yang sesuai bergantung pada beban sambungan, kelajuan sudut yang diperlukan, profil pecutan, dan julat pengendalian motor yang tersedia.
Ini amat berguna dalam sendi robotik kerana paksi yang berbeza boleh mempunyai keperluan mekanikal yang sangat berbeza. Sendi yang bertanggungjawab untuk pergerakan yang agak pantas mungkin mempunyai keutamaan yang berbeza daripada sendi yang perlu menahan beban luaran yang lebih tinggi.
Dengan menyepadukan mekanisme pengurangan ke dalam penggerak dan bukannya menganggap kotak gear sebagai komponen luaran yang berasingan, modul gerakan keseluruhan boleh kekal lebih padat dan lebih mudah untuk disepadukan ke dalam struktur mekanikal robot.
30:1 vs 50:1: Memilih Nisbah Pengurangan
Platform X25S-UZ/BZ30/50-MH-3 menawarkan pilihan pengurangan 30:1 dan 50:1.
Konfigurasi 30:1 boleh sesuai apabila pereka bentuk memerlukan keseimbangan antara tork output dan kelajuan putaran. Ia memberikan pendaraban tork yang besar sambil mengekalkan tahap pengurangan yang agak rendah.
Konfigurasi 50:1 memberi penekanan yang lebih besar pada tork keluaran dan pergerakan sendi terkawal. Ia boleh menjadi lebih sesuai untuk mekanisme di mana pendaraban tork yang lebih tinggi adalah lebih penting daripada kelajuan output maksimum.
Keputusan tidak boleh dibuat dari nisbah gear sahaja. Pereka bentuk juga perlu mempertimbangkan kitaran tugas sendi, ciri beban, keperluan pecutan, strategi kawalan motor dan inersia mekanikal.
Ini adalah salah satu sebab platform penggerak bersepadu boleh memudahkan pembangunan. Daripada mereka bentuk semula sambungan lengkap di sekeliling gabungan motor dan kotak gear yang berbeza, jurutera boleh menilai konfigurasi berbeza dalam seni bina penggerak yang ditentukan.
Tork Berterusan 1150 mNm dan Tork Permulaan 1800 mNm
Spesifikasi tork perlu ditafsirkan mengikut bagaimana penggerak sebenarnya akan beroperasi.
Penggerak Bersama Mikro Φ25mm memberikan tork berterusan sehingga 1150 mNm, manakala tork awalnya boleh mencapai sehingga 1800 mNm. Kedua-dua angka ini menerangkan keadaan operasi yang berbeza dan tidak boleh dianggap sebagai boleh ditukar ganti.
Tork berterusan amat penting untuk aplikasi di mana sambungan mesti berulang kali beroperasi atau mengekalkan beban mekanikal semasa operasi biasa. Oleh itu, ia merupakan parameter utama apabila menilai penggerak untuk sendi robotik dengan gerakan berterusan atau berulang.
Sementara itu, tork awal adalah relevan apabila penggerak perlu menghasilkan tahap tork yang lebih tinggi semasa gerakan jangka pendek atau keadaan permulaan. Ini boleh menjadi penting semasa pecutan, perubahan beban atau keadaan operasi sementara yang lain.
Bagi pembangun robot, melihat kedua-dua nilai memberikan gambaran yang lebih berguna tentang keupayaan operasi penggerak daripada mempertimbangkan satu nombor tork maksimum.
Pengekod Magnetik Mutlak untuk Maklum Balas Kedudukan Bersama
Penggerak padat juga memerlukan maklum balas yang tepat. Tanpa maklumat kedudukan yang boleh dipercayai, pengawal robot tidak dapat menentukan kedudukan sudut sebenar sendi dengan berkesan.
Penggerak menggunakan pengekod magnet mutlak. Tidak seperti motor asas tanpa maklum balas kedudukan bersepadu, pengekod mutlak menyediakan maklumat kedudukan yang boleh digunakan oleh sistem kawalan untuk menentukan keadaan sudut sendi.
Reka bentuk bukan sentuhan juga berkaitan dengan kejuruteraan penggerak padat. Penderiaan magnetik tidak memerlukan sentuhan fizikal antara elemen penderiaan, yang boleh membantu menyokong seni bina maklum balas yang padat dan bersepadu.
Untuk aplikasi robotik, penyepaduan pengekod amat penting kerana penggerak adalah sebahagian daripada sistem gerakan gelung tertutup. Motor menghasilkan tork, pengurang menukar tork itu kepada output bersama, dan pengekod memberikan maklum balas yang membolehkan pengawal mengawal pergerakan yang terhasil.
Mengapa CAN FD Relevan dengan Integrasi Robotik Bersama
Prestasi mekanikal hanyalah sebahagian daripada masalah penyepaduan. Sambungan robotik moden juga memerlukan antara muka komunikasi praktikal untuk menukar data kawalan dan maklum balas dengan seni bina kawalan robot.
Penggerak Bersama Mikro Φ25mm menggunakan komunikasi CAN FD. CAN FD memanjangkan keupayaan komunikasi CAN tradisional dengan menyokong muatan data yang lebih besar dan kadar data yang lebih tinggi di bawah keadaan rangkaian yang sesuai.
Untuk sistem robotik yang mengandungi berbilang penggerak, antara muka komunikasi menjadi semakin penting. Jurutera perlu menyelaraskan arahan bersama, maklum balas kedudukan, maklumat status dan data kawalan lain di seluruh sistem.
Oleh itu, CAN FD boleh menjadi sangat relevan dengan seni bina robot yang diedarkan di mana beberapa penggerak padat berkomunikasi dalam rangkaian kawalan yang sama.
93–103 g Berat dan Kesan pada Reka Bentuk Robot
Pada 93–103 g, penggerak direka untuk aplikasi di mana jisim penggerak perlu dikawal bersama output tork.
Berat menjadi ketara terutamanya dalam sistem robotik yang diartikulasikan. Penggerak yang dipasang lebih jauh dari badan utama robot boleh menyumbang kepada beban yang perlu digerakkan oleh sendi hulu. Oleh itu, jisim penggerak tambahan boleh mempengaruhi keperluan mekanikal sendi lain.
Ini menjadikan hubungan antara berat penggerak dan tork keluaran sebagai pertimbangan reka bentuk yang penting.
Penggerak padat yang memberikan tork berterusan sehingga 1150 mNm pada julat berat 93–103 g menyediakan jurutera dengan titik prestasi-ke-jisim yang ditentukan untuk menilai seni bina mekanikal mereka.
Aplikasi dalam Robot Kolaboratif dan Biomimetik
Gabungan dimensi padat, pengurangan bersepadu, maklum balas pengekod dan komunikasi menjadikan penggerak sesuai untuk beberapa jenis mekanisme robotik.
Robot kolaboratif boleh mendapat manfaat daripada modul sambungan padat kerana struktur mekanikalnya selalunya perlu mengimbangi keupayaan muatan dengan faktor bentuk yang agak padat. Penggerak bersepadu juga boleh mengurangkan bilangan komponen luaran yang perlu ditempatkan di dalam struktur sambungan.
Robot biomimetik membentangkan satu lagi aplikasi yang menuntut. Sendi manusia dan haiwan menggabungkan struktur padat dengan pergerakan terkawal merentas pelbagai keadaan operasi. Menghasilkan semula gelagat mekanikal yang serupa memerlukan penggerak yang boleh dimuatkan ke dalam ruang terkurung sambil masih memberikan tork yang berguna dan kawalan responsif.
Aplikasi lain yang berpotensi termasuk tangan robotik padat, mekanisme pintar, peralatan ketepatan, dan sendi robotik khusus di mana kawalan gerakan bersepadu diutamakan.
Daripada Teknologi Motor kepada Platform Pemacu Mikro Lengkap
Seni bina di belakang penggerak mencerminkan pendekatan yang lebih luas kepada kejuruteraan pemacu mikro. VAXOR menumpukan pada menggabungkan reka bentuk motor, pembuatan ketepatan, kawalan robotik, reka bentuk struktur dan pembuatan pintar daripada membangunkan motor sebagai komponen terpencil.
Pelan hala tuju teknologi syarikat termasuk motor fluks paksi, penggulungan PCB dan FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Teknologi ini bertujuan untuk membangunkan penyelesaian gerakan padat dengan ketumpatan tork yang tinggi, tindak balas pantas dan prestasi pengeluaran yang konsisten.
Pendekatan kejuruteraan ini amat relevan apabila penggerak bergerak daripada pembangunan prototaip ke arah pengeluaran berulang. Syarikat robotik pada mulanya mungkin menilai penggerak bersama sebagai komponen kendiri, tetapi penggunaan yang berjaya memerlukan pertimbangan penyepaduan mekanikal, komunikasi kawalan, konsistensi pengeluaran dan keserasian peringkat sistem.
Memilih Penggerak Φ25mm untuk Sambungan Robotik
Sebelum memilih penggerak, jurutera harus menilai beberapa parameter bersama-sama dan bukannya menumpukan hanya pada spesifikasi tork maksimum.
Mula-mula, tentukan sama ada pengurangan 30:1 atau 50:1 lebih sepadan dengan kelajuan dan tork output yang diperlukan. Seterusnya, semak sama ada julat pengendalian 12–18 V sesuai dengan seni bina kuasa robot.
Keperluan tork berterusan kemudiannya harus dibandingkan dengan beban kerja dan kitaran tugas sebenar sendi, manakala angka tork awal perlu dipertimbangkan berkaitan dengan pecutan dan beban sementara.
Jenis pengekod dan antara muka komunikasi juga penting. Pengekod magnet mutlak boleh menyokong kawalan sendi gelung tertutup, manakala CAN FD menyediakan pendekatan komunikasi yang ditetapkan untuk penyepaduan ke dalam rangkaian kawalan robot.
Akhir sekali, berat 93-103 g harus dinilai dalam konteks struktur robot lengkap. Penggerak bersama bukanlah komponen terpencil; jisim, dimensi, tork, maklum balas dan ciri komunikasinya semuanya mempengaruhi reka bentuk mekanikal dan elektrik di sekelilingnya.
Membina Sistem Pergerakan Robotik Padat
Gabungan motor fluks paksi dan pengurangan sikloidal kecil pada akhirnya adalah mengenai penyepaduan sistem. Motor menyediakan pemacu elektromagnet, pengurang meningkatkan tork keluaran yang boleh digunakan, pengekod membekalkan maklum balas kedudukan, dan CAN FD menghubungkan penggerak dengan sistem kawalan yang lebih luas.
Untuk konfigurasi X25S-UZ/BZ30/50-MH-3, elemen ini digabungkan dalam platform padat yang menawarkan operasi 12–18 V, pengurangan 30:1 atau 50:1, tork berterusan sehingga 1150 mNm, tork awal sehingga 1800 mNm, dan julat berat 93–103 g.
Bagi jurutera yang membangunkan robot kolaboratif, mekanisme biomimetik dan sistem robotik padat lain, Penggerak Bersama Mikro Φ25mm menyediakan contoh praktikal bagaimana seni bina motor, pengurangan mekanikal, penderiaan dan komunikasi boleh disepadukan ke dalam satu modul gerakan. Memandangkan struktur robotik terus menjadi lebih kecil dan lebih teragih, jenis seni bina pemacu mikro bersepadu ini boleh memudahkan laluan daripada pemilihan penggerak kepada melengkapkan reka bentuk bersama.