 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Apabila sistem robotik menjadi lebih padat, penggerak bersama mereka dijangka memberikan tork keluaran yang lebih tinggi tanpa memerlukan lebih banyak ruang pemasangan. Ini mewujudkan cabaran kejuruteraan yang penting: motor dan transmisi mesti beroperasi dalam volum terhad sambil menguruskan haba yang dijana semasa pergerakan dan menahan beban.
Reka bentuk terma amat penting dalam robot kolaboratif dan sendi robot biomimetik, di mana penggerak boleh melakukan pergerakan berulang, mengekalkan kedudukan di bawah beban, dan beroperasi dalam struktur mekanikal yang agak tertutup. Walaupun penggerak memenuhi spesifikasi tork yang diperlukan, pengurusan haba yang tidak mencukupi boleh menjejaskan kestabilan operasi, hayat perkhidmatan dan kebolehpercayaan jangka panjangnya.
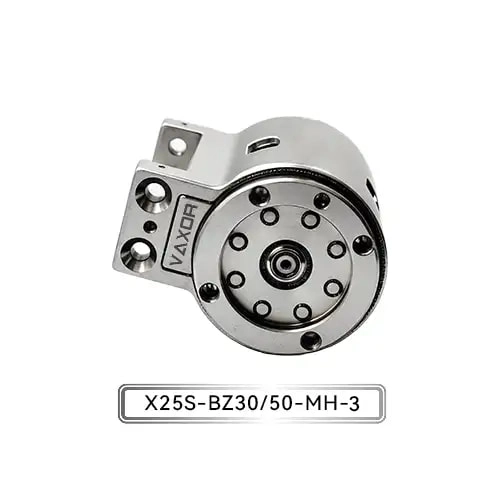
Bagi jurutera yang memilih Penggerak Bersama Mikro Φ25mm , oleh itu prestasi terma harus dipertimbangkan bersama-sama tork, berat, konfigurasi penghantaran dan keperluan kawalan. Memahami dari mana datangnya haba dan cara ia bergerak melalui pemasangan bersama yang lengkap membantu pereka bentuk mewujudkan keadaan operasi yang lebih realistik dan mengelakkan tekanan haba yang tidak perlu.
Mengapa Pengurusan Terma Penting dalam Sendi Robotik Tork Tinggi
Penggerak elektrik menukar tenaga elektrik kepada gerakan mekanikal, tetapi tidak semua tenaga input menjadi kuasa keluaran yang berguna. Sesetengah tenaga dilesapkan sebagai haba melalui rintangan elektrik, kehilangan magnet, geseran mekanikal, dan kerugian operasi lain.
Dalam sendi robotik, penjanaan haba boleh berbeza-beza dengan ketara bergantung pada pergerakan yang dilakukan. Sambungan yang mempercepatkan beban, mengekalkan kedudukan tetap, atau berulang kali menukar arah mungkin mengalami permintaan elektrik dan mekanikal yang berbeza.
Beberapa faktor menjadikan pengurusan haba amat penting dalam penggerak padat dan tork tinggi.
Pertama, ruang yang tersedia untuk pelesapan haba adalah terhad. Penggerak kecil mempunyai luas permukaan luaran yang kurang daripada pemasangan motor yang lebih besar, dan struktur mekanikal di sekelilingnya mungkin menyekat aliran udara atau pemindahan haba langsung.
Kedua, keperluan tork yang tinggi boleh meningkatkan permintaan elektrik dan mekanikal yang diletakkan pada sistem pemacu. Haba sebenar yang dijana bergantung pada ciri motor, arus, kelajuan operasi, kecekapan penghantaran, dan strategi kawalan dan bukannya tork semata-mata.
Ketiga, sendi robot sering beroperasi dalam kitaran gerakan berulang. Satu pergerakan pendek mungkin tidak menyebabkan peningkatan suhu yang ketara, tetapi operasi yang kerap dengan selang penyejukan yang tidak mencukupi boleh menyebabkan haba terkumpul.
Atas sebab ini, prestasi terma harus dinilai di bawah keadaan operasi yang realistik dan bukannya disimpulkan daripada penarafan tork tunggal.
Sumber Utama Haba dalam Penggerak Bersama Robotik
Memahami sumber haba utama adalah langkah pertama ke arah membangunkan reka bentuk haba yang berkesan.
Kerugian belitan motor
Rintangan elektrik dalam belitan motor menjana haba apabila arus mengalir melalui konduktor. Kerugian ini biasanya dirujuk sebagai kehilangan tembaga dan meningkat dengan arus.
Dalam istilah yang dipermudahkan, kerugian penggulungan boleh dinyatakan sebagai:
[P_{\mathrm{Cu}}=I^2R]
Di mana (I) mewakili arus belitan dan (R) mewakili rintangan belitan.
Hubungan ini menerangkan sebab keadaan operasi semasa tinggi memerlukan perhatian khusus. Peningkatan arus boleh menghasilkan peningkatan yang tidak seimbang dalam pemanasan rintangan.
Suhu penggulungan sebenar juga bergantung pada keberkesanan haba dipindahkan dari motor dan berapa banyak masa yang digunakan oleh penggerak di bawah beban.
Kehilangan magnet dan elektromagnet
Operasi motor juga menghasilkan kerugian yang berkaitan dengan perubahan medan magnet dan ciri elektromagnet motor. Ini mungkin termasuk kehilangan teras dan kehilangan elektromagnet lain, bergantung pada pembinaan motor dan keadaan operasi.
Seni bina motor fluks paksi boleh memberikan pendekatan padat untuk menjana tork, tetapi kelakuan termanya masih perlu dinilai mengikut reka bentuk elektromagnet khusus, bahan, konfigurasi belitan dan kelajuan operasinya.
Motor padat tidak boleh diandaikan secara automatik mempunyai prestasi terma yang lebih baik hanya kerana ia mempunyai ketumpatan tork yang tinggi.
Kerugian penghantaran mekanikal
Mekanisme pengurangan juga menyumbang kepada penjanaan haba. Geseran antara komponen mekanikal, kehilangan galas, keadaan pelinciran, dan beban penghantaran boleh mempengaruhi jumlah tenaga yang hilang semasa operasi.
Dalam penggerak bersama bersepadu, haba daripada motor dan penghantaran mungkin terkumpul dalam perumah yang sama. Oleh itu, reka bentuk terma harus mempertimbangkan modul pemacu lengkap dan bukannya menilai motor secara berasingan.
Bagaimana Tork Berterusan Mempengaruhi Reka Bentuk Terma
Tork berterusan adalah salah satu spesifikasi yang paling penting apabila menilai keperluan terma bagi sendi robot.
Tidak seperti permintaan tork jangka pendek, tork berterusan berkaitan dengan keupayaan operasi yang mampan di bawah syarat yang ditetapkan pengeluar. Apabila penggerak berulang kali menyokong beban atau mengekalkan kedudukan sendi, motor mungkin mengalami aliran arus yang berpanjangan dan penjanaan haba berterusan.
Penggerak Bersama Mikro Φ25mm menawarkan tork berterusan sehingga 1150 mNm dan tork awal sehingga 1800 mNm. Kedua-dua spesifikasi ini menerangkan keadaan operasi yang berbeza dan harus dipertimbangkan secara berasingan semasa penilaian haba.
Penarafan tork berterusan amat relevan apabila menentukan sama ada penggerak boleh menyokong beban kerja biasa robot dalam tempoh yang panjang.
Penarafan tork awal tidak boleh dianggap secara automatik sebagai had operasi berterusan atau puncak. Tempoh terpakai, keperluan semasa dan keadaan ujian perlu disahkan dengan pengilang sebelum ia digunakan untuk menentukan sampul surat pengendalian haba.
Bagi pereka bentuk sistem, beberapa soalan harus ditangani:
Berapa lama sambungan itu beroperasi di bawah beban mampan?
Berapa kerapkah penggerak memecut atau menyahpecutan?
Adakah sendi perlu menahan beban semasa motor kekal bertenaga?
Berapa banyak masa yang tersedia antara kitaran operasi?
Adakah penggerak beroperasi di dalam struktur tertutup?
Apakah suhu ambien dan keadaan penyejukan?
Faktor ini membantu menentukan sama ada penggerak yang dipilih boleh mengekalkan prestasi yang diperlukan tanpa melebihi had termanya.
Cabaran Reka Bentuk Terma dalam Struktur Penggerak Kompak
Sambungan robotik padat sering menggabungkan motor, mekanisme pengurangan, pengekod, dan komponen elektrik yang berkaitan dalam ruang pemasangan yang terhad. Penyepaduan ini mengurangkan ruang yang diperlukan oleh keseluruhan robot, tetapi ia juga mewujudkan kekangan reka bentuk terma.
Kawasan pelesapan haba terhad
Luas permukaan luaran yang lebih kecil boleh menyekat jumlah haba yang dipindahkan dari penggerak ke persekitarannya. Jika penggerak dipasang di dalam perumah sambungan yang tertutup rapat, perolakan semula jadi mungkin juga terhad.
Pereka bentuk harus memeriksa sama ada struktur sekeliling boleh menyediakan laluan yang berkesan untuk pemindahan haba. Antara muka pelekap, bahan perumah, permukaan sentuhan dan komponen berdekatan semuanya boleh mempengaruhi tingkah laku terma pemasangan.
Pemindahan haba antara komponen bersepadu
Apabila motor dan mekanisme pengurangan dipasang rapat, haba yang dihasilkan dalam satu komponen boleh menjejaskan suhu komponen yang lain.
Sebagai contoh, haba daripada motor boleh dipindahkan melalui perumah atau sambungan mekanikal ke komponen penghantaran berdekatan. Taburan suhu yang terhasil bergantung pada bahan, geometri, rintangan sentuhan dan keadaan operasi.
Ini amat relevan apabila modul sambungan dipasang di dalam lengan robot dengan pengudaraan terhad.
Kesan haba pada elektronik berdekatan
Pengekod, litar komunikasi dan komponen elektronik lain juga mempunyai keperluan suhu operasi. Walaupun motor itu sendiri kekal dalam julat suhu yang dibenarkan, pengumpulan haba di sekeliling elektronik kawalan boleh menjejaskan kebolehpercayaan sistem.
Oleh itu, penilaian terma yang lengkap harus mempertimbangkan keadaan suhu semua komponen bersepadu, bukan sahaja penggulungan motor.
Langkah Reka Bentuk Terma Praktikal untuk Sistem Bersama Robotik
Pengurusan terma tidak selalu memerlukan sistem penyejukan yang berasingan. Dalam banyak aplikasi robotik padat, penambahbaikan pada susun atur mekanikal dan strategi pengendalian boleh membantu mengurus haba dengan lebih berkesan.
1. Wujudkan profil beban yang realistik
Mulakan dengan mengenal pasti urutan pergerakan sebenar robot. Catatkan beban yang dijangkakan, kedudukan sendi, pecutan, tempoh operasi, dan selang rehat.
Sendi yang melakukan pergerakan beban tinggi sekali-sekala mungkin mempunyai keperluan haba yang berbeza daripada sendi yang beroperasi secara berterusan pada beban sederhana. Kitaran tugas harus mencerminkan aplikasi sebenar dan bukannya urutan ujian yang ideal.
2. Memperbaiki laluan pemindahan haba
Struktur pelekap penggerak boleh mempengaruhi cara haba bergerak dari modul pemacu. Pereka bentuk harus menilai kekonduksian terma bahan bersebelahan, kualiti sentuhan mekanikal, dan sama ada perumahan menyediakan laluan yang berguna untuk pelesapan haba.
Di mana sesuai, komponen struktur robot boleh dianggap sebagai sebahagian daripada keseluruhan reka bentuk terma.
3. Elakkan permintaan semasa yang tidak perlu
Sistem kawalan hendaklah dikonfigurasikan mengikut keperluan tork sebenar sambungan. Permintaan semasa yang berlebihan boleh meningkatkan kerugian penggulungan dan mewujudkan tekanan haba tambahan.
Profil gerakan yang sesuai, tetapan pecutan dan had semasa boleh membantu menghalang penggerak daripada beroperasi dalam keadaan yang tidak perlu.
4. Menilai strategi pegangan
Sesetengah sendi robot perlu mengekalkan kedudukan untuk tempoh yang lama. Bergantung pada reka bentuk motor dan kawalan, menahan beban boleh terus menjana kehilangan elektrik.
Jurutera harus menilai sama ada aplikasi memerlukan pegangan bertenaga berterusan atau sama ada reka bentuk mekanikal dan strategi kawalan boleh mengurangkan masa yang dihabiskan dalam keadaan pegangan arus tinggi.
5. Sahkan reka bentuk melalui ujian
Pengiraan terma memberikan panduan berguna, tetapi ujian diperlukan untuk mengesahkan prestasi dalam pemasangan sebenar.
Pengukuran suhu hendaklah diambil di bawah keadaan operasi yang mewakili, termasuk kitaran gerakan berulang, pemuatan berterusan dan persekitaran ambien yang dijangkakan. Jika pengukuran langsung komponen dalaman tidak praktikal, kaedah ujian yang sesuai dan data pengilang harus digunakan untuk menilai keadaan terma dalaman.
Menilai Penggerak Bersama Mikro Φ25mm dalam Aplikasi Terma
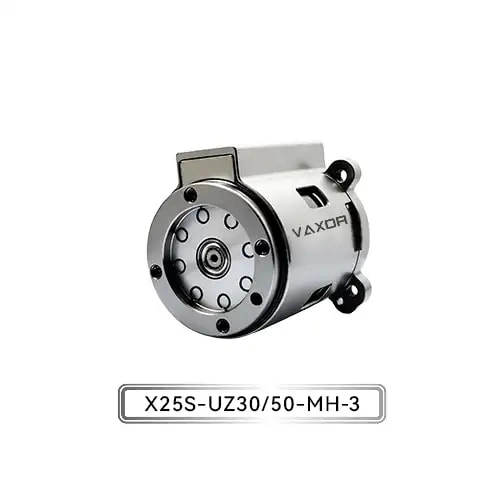
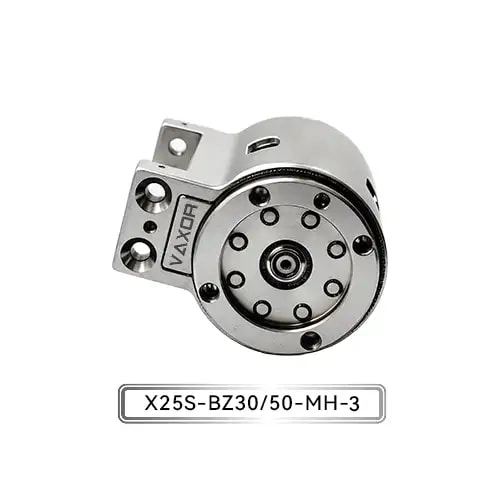
Penggerak Bersama Mikro Φ25mm menyepadukan motor fluks paksi, pengurang sikloid kecil dan pengekod bukan hubungan. Konfigurasi ini bertujuan untuk mengimbangi ketepatan, kapasiti beban dan kos untuk aplikasi seperti robot kolaboratif dan sambungan biomimetik.
Spesifikasi yang diterbitkan termasuk:
| Parameter | Spesifikasi |
|---|---|
| Model | X25S-UZ/BZ30/50-MH-3 |
| Voltan | 12–18 V |
| Nisbah Gear | 30 / 50 |
| Tork Berterusan | Sehingga 1150 mNm |
| Tork Permulaan | Sehingga 1800 mNm |
| Pengekod | Pengekod Magnetik Mutlak |
| Komunikasi | BOLEH FD |
| Berat badan | 93–103 g |
Untuk reka bentuk terma, spesifikasi tork berterusan menyediakan rujukan berguna untuk menilai keperluan mekanikal yang berterusan. Walau bagaimanapun, suhu operasi sebenar juga akan bergantung pada semasa, kelajuan, profil beban, pemasangan dan keadaan penyejukan.
Konfigurasi pengurangan 30:1 dan 50:1 hendaklah dinilai mengikut keperluan kelajuan keluaran dan tork aplikasi. Konfigurasi penghantaran yang berbeza boleh mengubah titik kendalian motor dan pengagihan kerugian mekanikal, jadi tingkah laku terma harus disahkan untuk versi yang dipilih.
Pengekod magnet mutlak memberikan maklum balas kedudukan, manakala CAN FD menyokong komunikasi dengan sistem kawalan robotik yang serasi. Ciri-ciri ini menyumbang kepada penyepaduan sistem, tetapi ia tidak menggantikan keperluan untuk pemantauan haba dan pengesahan had operasi.
Pengesahan Terma Sebelum Pengeluaran Besar-besaran
Bagi pengeluar yang membangunkan sendi robotik, pengesahan haba harus disertakan pada awal proses kejuruteraan.
Prosedur pengesahan yang berguna bermula dengan mentakrifkan beban yang dijangkakan dan profil gerakan. Penggerak kemudiannya boleh diuji di bawah keadaan operasi yang mewakili sambil memantau suhu yang berkaitan dan memeriksa sama ada prestasinya kekal stabil.
Pengujian harus mempertimbangkan operasi berterusan, pecutan berulang, pegangan beban, dan selang penyejukan yang realistik. Pemasangan sambungan lengkap juga perlu dinilai kerana struktur pelekap dan kepungannya boleh menjejaskan pelesapan haba.
Untuk aplikasi yang melibatkan berbilang penggerak, ujian harus mencerminkan keadaan operasi gabungan robot. Beberapa sendi yang bergerak serentak boleh mencipta kuasa dan permintaan terma yang berbeza daripada menguji setiap penggerak secara bebas.
Hasilnya boleh digunakan untuk memperhalusi strategi kawalan, pemasangan mekanikal dan had operasi sebelum reka bentuk beralih ke pengeluaran perintis atau pembuatan kelompok.
Membangunkan Penyelesaian Pemacu Kompak dengan VAXOR
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar.
Pasukan pelbagai disiplinnya menggabungkan kepakaran dalam reka bentuk motor, pembuatan ketepatan, reka bentuk struktur, kawalan robotik dan pembuatan pintar. Syarikat itu menumpukan pada pelaksanaan kejuruteraan, dengan pengalaman meliputi pengesahan prototaip, pengeluaran perintis dan penghantaran kelompok.
Pelan hala tuju teknologi VAXOR termasuk motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Teknologi ini menyokong pembangunan penyelesaian pemacu padat dengan ketumpatan tork tinggi, tindak balas pantas dan prestasi pembuatan yang konsisten.
Untuk sambungan robotik tork tinggi, reka bentuk terma mesti dipertimbangkan bersama output tork, penyepaduan mekanikal dan keperluan kawalan. Dengan menilai kitaran pengendalian yang lengkap dan mengesahkan sistem yang dipasang di bawah keadaan yang realistik, jurutera boleh membuat keputusan yang lebih termaklum tentang pemilihan penggerak dan operasi jangka panjang.
Penggerak Bersama Mikro Φ25mm menyediakan pilihan pemacu padat untuk robot kolaboratif dan sambungan biomimetik. Keupayaan tork berterusannya, penghantaran bersepadu dan maklum balas kedudukan menjadikannya relevan kepada aplikasi di mana kapasiti beban dan ruang pemasangan mesti seimbang. Akhirnya, pengurusan haba yang berkesan bukan sahaja bergantung pada penggerak itu sendiri, tetapi juga pada cara motor, transmisi, sistem kawalan dan struktur robot berfungsi bersama.