 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem robotik padat, pemilihan penggerak bukan sekadar memilih motor dengan rating tork tertinggi. Sambungan robotik mesti menjana daya yang mencukupi untuk mula bergerak, mempercepatkan mekanisme yang disambungkan, mengendalikan perubahan beban sementara dan mengekalkan operasi yang stabil dalam tempoh yang panjang. Keperluan ini meletakkan permintaan yang berbeza pada penggerak, terutamanya apabila ruang dan berat pemasangan adalah terhad.
Satu cabaran biasa dalam reka bentuk sendi robot kecil ialah mengimbangi tork berterusan dan tork puncak. Penggerak mungkin memberikan tork permulaan yang agak tinggi, tetapi itu tidak semestinya ia boleh mengekalkan output yang sama semasa operasi yang berpanjangan. Memahami perbezaan ini adalah penting apabila mereka bentuk tangan robotik, mekanisme multi-darjah-kebebasan dan sistem robotik yang sangat bersepadu.
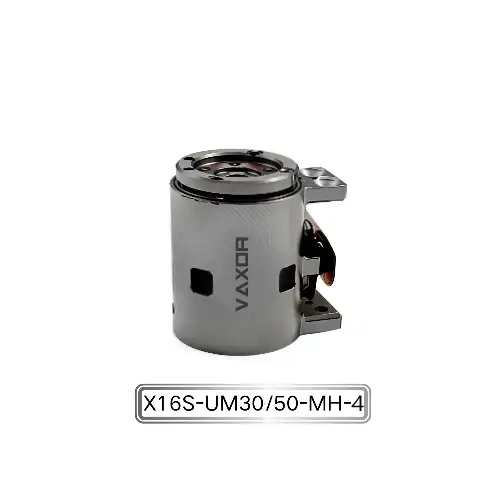
Penggerak Bersama Mikro Φ16mm direka untuk aplikasi di mana dimensi padat, output tork dan kawalan gerakan yang tepat mesti berfungsi bersama. Dengan tork berterusan sehingga 200 mNm dan tork awal sehingga 400 mNm, ia memberikan contoh praktikal bagaimana keperluan tork yang berbeza boleh ditangani dalam modul sambungan kecil.
Tork Berterusan lwn Tork Puncak: Apakah Perbezaannya?
Tork berterusan dan tork puncak menerangkan dua aspek prestasi penggerak yang berbeza.
Tork berterusan merujuk kepada daya kilas yang boleh dikekalkan oleh penggerak di bawah keadaan operasi tertentu tanpa melebihi had terma dan mekanikal yang dibenarkan. Ia amat penting untuk aplikasi yang melibatkan pergerakan berterusan, menahan beban, atau operasi berulang dalam tempoh yang lama.
Tork puncak merujuk kepada tahap tork yang lebih tinggi yang boleh dihantar oleh penggerak untuk tempoh terhad atau di bawah keadaan sementara yang ditetapkan. Ia berguna apabila sendi robot memerlukan daya tambahan semasa permulaan, pecutan, rintangan sementara atau perubahan beban jangka pendek.
Sebagai contoh, pertimbangkan jari robot yang perlu menutup di sekeliling objek. Penggerak mungkin pada mulanya memerlukan tork tambahan untuk mengatasi rintangan mekanikal dan memulakan pergerakan. Sebaik sahaja jari mencapai kedudukan sasarannya, tork yang diperlukan mungkin berkurangan, bergantung pada daya cengkaman dan reka bentuk mekanikal.
Dalam keadaan ini, tork puncak menyokong permintaan jangka pendek, manakala tork berterusan menentukan sama ada penggerak boleh mengekalkan operasi yang diperlukan dalam had termanya.
Oleh itu, kedua-dua spesifikasi ini harus dinilai bersama dan bukannya dianggap sebagai penunjuk prestasi yang boleh ditukar ganti.
Mengapa Penggerak Robotik Kompak Memerlukan Reka Bentuk Tork Seimbang
Dalam penggerak industri yang lebih besar, pereka bentuk mungkin mempunyai lebih fleksibiliti untuk meningkatkan saiz motor, menggunakan kotak gear yang lebih besar, atau menambah struktur penyejukan apabila tork tambahan diperlukan.
Sambungan robotik padat mempunyai ruang yang lebih sedikit untuk pelarasan ini. Penggerak mereka mesti muat dalam ruang pemasangan terhad sambil memenuhi keperluan untuk berat, daya keluaran, tindak balas dan kebolehpercayaan operasi.
Beberapa faktor menjadikan pengimbangan tork amat penting.
Ruang Pemasangan Terhad
Tangan robotik dan mekanisme sendi padat selalunya mengandungi berbilang penggerak yang diletakkan berdekatan antara satu sama lain. Meningkatkan dimensi penggerak untuk mencapai tork yang lebih tinggi mungkin mengganggu sambungan bersebelahan, komponen struktur atau pendawaian dalaman.
Cabarannya adalah untuk menjana output yang mencukupi dalam sampul mekanikal yang tersedia.
Kekangan Terma
Kehilangan motor menjana haba semasa operasi. Tork berterusan berkait rapat dengan keupayaan penggerak untuk menguruskan haba ini dari semasa ke semasa.
Jika penggerak berulang kali dikendalikan berhampiran atau melebihi had habanya, suhu penggulungan boleh meningkat dan menjejaskan prestasi, hayat penebat dan kebolehpercayaan jangka panjang.
Penarafan tork puncak yang lebih tinggi tidak menghilangkan keperluan untuk pengurusan haba yang sesuai.
Pengagihan Berat
Menambah jisim pada tangan robot atau sendi bergerak boleh meningkatkan beban yang mesti dikendalikan oleh mekanisme keseluruhan.
Untuk sistem berbilang sendi, berat penggerak individu terkumpul. Sendi yang lebih berat juga boleh meningkatkan inersia struktur bergerak, menjejaskan keperluan pecutan, nyahpecutan dan kawalan.
Oleh itu, penggerak yang sesuai harus menyediakan tork yang mencukupi tanpa memasukkan jisim yang tidak diperlukan.
Cara Menentukan Tork Berterusan yang Diperlukan
Langkah pertama dalam pemilihan penggerak ialah memahami keadaan beban sebenar mekanisme robotik.
Keperluan tork berterusan bergantung pada beberapa pembolehubah, termasuk struktur mekanikal, pengagihan beban, nisbah penghantaran, profil pergerakan dan kitaran operasi.
Untuk sambungan berputar, tork yang diperlukan mungkin termasuk sumbangan daripada:
Beban luaran yang bertindak pada sendi.
Graviti bertindak pada komponen yang bergerak.
Geseran dalam galas dan mekanisme penghantaran.
Daya inersia semasa pecutan.
Rintangan tambahan daripada mekanisme yang disambungkan.
Beban ini tidak semestinya kekal malar sepanjang kitaran pergerakan.
Sebagai contoh, jari robotik mungkin memerlukan tork yang agak kecil semasa pergerakan dipunggah tetapi jauh lebih tork apabila memegang objek. Lengan robotik padat mungkin mengalami beban sendi yang berbeza bergantung pada kedudukannya dan pengagihan jisim muatan.
Jurutera harus menilai keadaan operasi berterusan yang paling mencabar daripada hanya bergantung pada beban maksimum yang dihadapi semasa pergerakan pendek.
Ia juga penting untuk mempertimbangkan keadaan keluaran tertentu penggerak. Penarafan tork harus ditafsirkan bersama kelajuan, voltan, suhu, kitaran tugas dan ciri penghantaran.
Bilakah Tork Puncak Menjadi Penting?
Tork puncak amat relevan semasa pergerakan dinamik dan perubahan beban sementara.
Startup and Breakaway: Sendi mungkin memerlukan tork tambahan untuk mengatasi geseran statik dan mula bergerak, terutamanya apabila komponen mekanikal berada di bawah beban.
Pecutan: Perubahan pantas dalam halaju sudut memerlukan tork untuk mempercepatkan jisim bergerak. Jumlah yang diperlukan bergantung pada inersia putaran dan pecutan yang dikehendaki.
Mencengkam Objek: Di tangan robotik, penggerak mungkin menghadapi rintangan sementara apabila jari membuat sentuhan dengan objek. Tork tambahan mungkin diperlukan untuk mencapai daya cengkaman yang dimaksudkan.
Gangguan Luaran: Sentuhan yang tidak dijangka atau perubahan dalam rintangan mekanikal boleh menyebabkan peningkatan jangka pendek dalam permintaan tork.
Walau bagaimanapun, tork puncak tidak boleh dianggap sebagai sasaran operasi kekal. Operasi tork tinggi berulang boleh meningkatkan pemanasan dan tekanan mekanikal. Jurutera hendaklah mengesahkan tempoh, kekerapan dan keadaan operasi yang dibenarkan yang berkaitan dengan spesifikasi tork puncak pengilang.
Sistem yang direka bentuk dengan baik menggunakan tork puncak di mana perlu sambil mengekalkan operasi normal dalam keupayaan berterusan penggerak.
Menilai Penggerak Bersama Mikro Φ16mm untuk Aplikasi Robotik
Penggerak Bersama Mikro Φ16mm daripada VAXOR dibangunkan untuk aplikasi robotik bersepadu yang memerlukan dimensi padat dan pergerakan sendi terkawal.
Penamaan modelnya ialah X16S/L-UM30/50-MH-4, dengan spesifikasi teknikal berikut:
| Parameter | Spesifikasi |
|---|---|
| Model | X16S/L-UM30/50-MH-4 |
| Voltan | 12V / 24V |
| Nisbah Gear | 30:1 / 50:1 |
| Tork Berterusan | Sehingga 200 mNm |
| Tork Permulaan | Sehingga 400 mNm |
| Pengekod | Pengekod Magnetik Mutlak |
| Komunikasi | SPI |
| Berat badan | 24.3–26.1 g |
| Ketepatan Sudut | Sehingga 0.02° |
Gabungan penarafan tork berterusan dan awal memberikan fleksibiliti untuk mekanisme robotik yang mengalami keadaan beban yang berbeza semasa operasi.
Tork berterusan maksimum 200 mNm menyediakan rujukan untuk menilai keperluan output yang berterusan, manakala tork awal sehingga 400 mNm menunjukkan keupayaan output tambahan di bawah keadaan operasi yang berkenaan.
Dua nisbah gear yang tersedia, 30:1 dan 50:1, juga menyediakan pilihan konfigurasi untuk keperluan gerakan yang berbeza. Pemilihan yang sesuai bergantung pada kelajuan output yang diperlukan, tork, kecekapan penghantaran dan tindak balas dinamik.
Untuk aplikasi yang beratnya merupakan kekangan reka bentuk utama, berat modul 24.3–26.1g merupakan satu lagi pertimbangan penting. Ia membolehkan pereka bentuk sistem menilai penempatan penggerak dan jisim sendi keseluruhan apabila membangunkan struktur robot berbilang paksi.
Bagaimana Nisbah Gear Mempengaruhi Tork dan Tindak Balas Pergerakan
Nisbah gear adalah faktor penting apabila mengimbangi tork berterusan dan puncak.
Secara umum, nisbah pengurangan yang lebih tinggi meningkatkan tork yang tersedia pada output sambil mengurangkan kelajuan output, tertakluk kepada kecekapan penghantaran dan ciri-ciri operasi motor.
Konfigurasi 30:1 mungkin sesuai apabila aplikasi memerlukan keseimbangan kelajuan dan tork yang berbeza daripada konfigurasi 50:1. Walau bagaimanapun, nisbah yang lebih tinggi tidak boleh dianggap sebagai pilihan yang lebih baik secara automatik.
Pilihan terakhir bergantung pada profil pergerakan dan beban mekanikal.
Sebagai contoh, jari robotik yang direka untuk pergerakan yang agak pantas mungkin mempunyai keperluan yang berbeza daripada sendi yang bertujuan untuk memberikan daya keluaran yang lebih besar pada kelajuan yang lebih rendah.
Jurutera harus mempertimbangkan:
Halaju sudut sendi yang diperlukan.
Dijangka beban berterusan dan sementara.
Keperluan pecutan dan nyahpecutan.
Kecekapan penghantaran.
Keperluan tindak balas mekanikal dan kedudukan.
Sumber kawalan dan kuasa yang ada.
Nisbah gear harus dipilih sebagai sebahagian daripada reka bentuk penggerak dan mekanisme yang lengkap dan bukannya mengikut angka tork sahaja.
Peranan Maklum Balas dan Kawalan dalam Pengurusan Tork
Spesifikasi mekanikal hanyalah sebahagian daripada prestasi penggerak. Sistem kawalan juga menentukan keberkesanan tork yang ada digunakan.
Penggerak Bersama Mikro Φ16mm menyepadukan pengekod magnet mutlak dan menyokong komunikasi SPI, menyediakan maklum balas dan asas antara muka untuk sistem kawalan robotik padat.
Pengekod mutlak menyediakan maklumat kedudukan yang dirujuk kepada kedudukan sudut yang ditentukan. Ini boleh menyokong maklum balas kedudukan bersama, penyelarasan gerakan dan permulaan sistem, bergantung pada pelaksanaan pengekod dan reka bentuk pengawal.
Untuk pengurusan tork, maklum balas kedudukan boleh membantu sistem kawalan memantau pergerakan dan melaraskan arahan motor mengikut trajektori yang dikehendaki.
Dalam tangan robotik, sebagai contoh, pengawal boleh menggunakan maklum balas kedudukan untuk menyelaraskan beberapa sendi semasa pergerakan jari. Apabila jari bertemu objek, sistem boleh melaraskan strategi gerakannya mengikut seni bina penderiaan dan kawalan yang tersedia.
Adalah penting untuk membezakan maklum balas kedudukan daripada pengukuran tork langsung. Pengekod magnet mutlak mengukur kedudukan sudut; ia tidak secara bebas memberikan ukuran tork output secara langsung. Kawalan tork yang tepat mungkin memerlukan anggaran berasaskan arus tambahan, pemodelan mekanikal atau penderia daya dan tork, bergantung pada aplikasi.
Pertimbangan Reka Bentuk Praktikal untuk Operasi Boleh Dipercayai
Sebelum menyepadukan penggerak padat ke dalam sistem robotik, jurutera harus menilai lebih daripada penarafan tork maksimumnya.
Mula-mula, tetapkan beban operasi biasa dan kenal pasti beban jangka pendek maksimum. Ini membantu menentukan sama ada kadaran tork berterusan adalah mencukupi dan sama ada tork puncak diperlukan semasa peringkat pergerakan tertentu.
Kedua, tentukan kitaran operasi. Penggerak yang digunakan secara berselang-seli mungkin mengalami keadaan terma yang berbeza daripada yang beroperasi secara berterusan atau melakukan pergerakan tork tinggi yang kerap.
Ketiga, menilai penghantaran mekanikal dan struktur pelekap. Penjajaran yang lemah, geseran yang berlebihan, dan susunan galas yang tidak sesuai boleh meningkatkan tork yang diperlukan daripada penggerak.
Keempat, sahkan bekalan kuasa dan elektronik pemacu. Konfigurasi 12V dan 24V hendaklah dipadankan dengan pemacu motor dan sistem elektrik yang sesuai. Kapasiti semasa, pendawaian, dan keadaan terma juga mesti dipertimbangkan.
Akhir sekali, jalankan ujian di bawah beban perwakilan. Tingkah laku permulaan, operasi berterusan, pecutan berulang dan perubahan suhu semuanya harus dinilai sebelum memuktamadkan konfigurasi penggerak.
Langkah-langkah ini membantu memastikan bahawa penggerak yang dipilih beroperasi dalam julat prestasi yang dimaksudkan dan bukannya bergantung pada spesifikasi puncak sahaja.
Pendekatan VAXOR kepada Teknologi Pergerakan Padat
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar.
Syarikat itu memberi tumpuan kepada sistem pemacu kompak yang menggabungkan reka bentuk motor, mekanisme penghantaran kecil, pembuatan ketepatan dan keperluan kawalan gerakan.
Pelan hala tuju teknologinya menggabungkan teknologi motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Teknologi ini bertujuan untuk menangani cabaran kejuruteraan yang berkaitan dengan ruang pemasangan yang terhad, ketumpatan tork yang tinggi, tindak balas pantas dan konsistensi pembuatan.
VAXOR disokong oleh pasukan pelbagai disiplin dengan kepakaran dalam reka bentuk motor, pembuatan ketepatan, kejuruteraan struktur, kawalan robotik dan pembuatan pintar.
Pasukan ini juga mempunyai pengalaman merentasi pengesahan prototaip, pengeluaran perintis dan pembuatan kelompok. Gabungan pembangunan teknikal dan pelaksanaan kejuruteraan ini penting untuk produk pemacu mikro, di mana reka bentuk bukan sahaja mesti menunjukkan prestasi yang diperlukan tetapi juga mencapai kualiti pengeluaran yang konsisten.
Melalui tumpuannya pada penyelesaian gerakan padat dan bersepadu, VAXOR memberi perkhidmatan kepada syarikat robotik, perusahaan teknologi dan institusi penyelidikan membangunkan peralatan pintar generasi akan datang.
Kesimpulan
Mengimbangi tork berterusan dan puncak adalah penting apabila memilih penggerak untuk sistem robotik padat. Tork berterusan menentukan keupayaan output berterusan penggerak, manakala tork puncak menyediakan kapasiti tambahan untuk permintaan sementara seperti permulaan, pecutan dan cengkaman.
Kedua-dua spesifikasi tidak boleh dipertimbangkan secara bebas. Pemilihan sebenar mesti mengambil kira kitaran pengendalian, keadaan terma, nisbah gear, beban mekanikal dan keperluan kawalan.
Penggerak Bersama Mikro Φ16mm menawarkan tork berterusan sehingga 200 mNm dan tork awal sehingga 400 mNm dalam modul ringan 24.3–26.1g. Digabungkan dengan pilihan nisbah gear 30:1 dan 50:1, pengekod magnet mutlak, dan komunikasi SPI, ia menyediakan penyelesaian gerakan padat untuk tangan yang cekap dan sistem robotik yang sangat bersepadu.
Dengan tumpuannya pada teknologi pemacu mikro dan pembangunan berorientasikan kejuruteraan, VAXOR terus membangunkan penyelesaian penggerak padat untuk robotik dan aplikasi gerakan ketepatan lain yang memerlukan tork, berat dan penyepaduan mesti dipertimbangkan bersama.