 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem robotik padat, penggerak mungkin perlu memegang kedudukan, bergerak melawan rintangan, mempercepatkan sendi dan bertindak balas terhadap perubahan mendadak dalam beban dalam ruang pemasangan yang sangat terhad. Keadaan operasi ini meletakkan permintaan yang berbeza pada sistem pemacu. Penggerak yang boleh memberikan daya yang mencukupi untuk pergerakan ringkas mungkin tidak semestinya sesuai untuk mengekalkan beban yang sama secara berterusan.
Inilah sebabnya mengapa memahami perbezaan antara tork berterusan dan tork awal adalah penting apabila memilih penggerak mikro. Kedua-dua spesifikasi menerangkan keupayaan tork unit pemacu, tetapi ia berkaitan dengan keadaan operasi yang berbeza. Melihat hanya angka tork tertinggi boleh membawa kepada pemilihan yang tidak sesuai, terutamanya dalam aplikasi di mana penggerak mesti beroperasi berulang kali atau mengekalkan beban untuk tempoh yang lama.
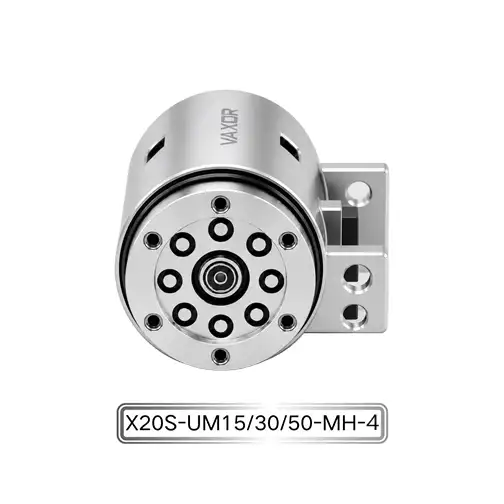
Untuk pereka bentuk yang bekerja dengan sambungan robotik padat, Φ20mm Micro Joint Actuator menyediakan contoh berguna tentang bagaimana kedua-dua spesifikasi ini harus dipertimbangkan bersama. Platform X20nya menawarkan tork berterusan sehingga 450 mNm dan tork awal sehingga 800 mNm dalam faktor bentuk Φ20mm × 20mm.
Apakah Tork Berterusan?
Tork berterusan merujuk kepada daya kilas yang boleh diberikan oleh penggerak semasa operasi berterusan di bawah keadaan tertentu. Ia amat relevan apabila motor mesti mengekalkan beban atau melakukan pergerakan berulang kali tanpa melebihi suhu operasi yang dibenarkan atau had mekanikal dan elektrik yang lain.
Dalam sendi robotik, tork berterusan mungkin diperlukan apabila lengan memegang objek, mengekalkan postur tertentu, atau bergerak perlahan sambil menyokong beban luaran yang konsisten. Sebagai contoh, pencengkam robot mungkin perlu mengekalkan cengkamannya sepanjang operasi pemasangan. Penggerak mesti menyediakan tork yang mencukupi untuk tugas yang diperlukan sambil kekal dalam julat operasi yang dibenarkan.
Tork berterusan dipengaruhi oleh beberapa faktor:
Keadaan terma: Suhu penggulungan motor, pemindahan haba melalui perumahan penggerak, dan persekitaran sekeliling semuanya menjejaskan operasi yang berterusan.
Bekalan kuasa: Voltan dan arus yang tersedia, bersama-sama dengan konfigurasi pemacu motor, tentukan keadaan elektrik di mana tork boleh dihasilkan.
Penghantaran mekanikal: Pengurangan gear, geseran, keadaan galas, dan kecekapan penghantaran mempengaruhi tork yang dihantar pada output.
Kitaran pengendalian: Tempoh pergerakan, masa menahan, selang rehat, dan kekerapan operasi berulang mempengaruhi beban haba penggerak.
Oleh itu, penarafan tork berterusan harus dinilai bersama-sama syarat ujian yang ditetapkan pengeluar. Tork sebenar yang boleh digunakan dalam robot siap mungkin berbeza bergantung pada pemasangan, penyejukan, tetapan kawalan dan pemuatan luaran.
Apakah Maksud Tork Awal?
Tork awal menerangkan nilai tork yang dikaitkan dengan permulaan operasi penggerak atau keadaan operasi awal, mengikut spesifikasi pengilang dan kaedah ujian. Ia tidak seharusnya secara automatik dianggap sebagai keupayaan operasi berterusan.
Apabila sendi robot mula bergerak dari pegun, ia mungkin menghadapi geseran statik, beban luaran atau rintangan daripada mekanisme yang disambungkan. Penggerak mungkin perlu menjana tork tambahan untuk memulakan pergerakan. Permintaan yang serupa boleh berlaku semasa perubahan arah, pelarasan kedudukan atau peristiwa operasi jangka pendek yang lain.
Walau bagaimanapun, maksud sebenar tork awal bergantung pada cara pengeluar mentakrifkan dan mengukurnya. Adalah penting untuk membezakan spesifikasi ini daripada tork puncak, tork gerai, dan tork terputus-putus maksimum. Istilah ini tidak boleh ditukar ganti.
Untuk pemilihan kejuruteraan, angka tork awal harus disemak bersama dengan keadaan ujiannya, tempoh yang dibenarkan, had semasa dan kitaran tugas operasi. Jika butiran ini tidak tersedia, nilai harus dianggap sebagai spesifikasi rujukan dan bukannya petunjuk bahawa penggerak boleh menyampaikan tork tersebut dengan selamat untuk sebarang tempoh yang dipilih.
Tork Berterusan dan Tork Permulaan: Perbezaan Utama
Walaupun kedua-dua spesifikasi menggambarkan output tork, mereka menjawab soalan yang berbeza semasa pemilihan penggerak.
| Faktor penilaian | Tork Berterusan | Tork Permulaan |
|---|---|---|
| Tujuan utama | Keupayaan operasi yang berterusan | Tork yang dikaitkan dengan keadaan operasi awal |
| Perkaitan tipikal | Menahan beban dan operasi berulang | Memulakan pergerakan atau mengatasi rintangan awal |
| Pertimbangan terma | Terutama penting berbanding operasi lanjutan | Bergantung pada tempoh dan syarat acara awal |
| Fokus pemilihan | Keperluan operasi jangka panjang | Permintaan tork jangka pendek dan had yang ditentukan pengeluar |
| Pengesahan kunci | Keadaan operasi dan suhu berterusan | Kaedah pengukuran, tempoh, had semasa dan kitaran tugas |
Perbezaan praktikal ialah tork berterusan membantu menentukan sama ada penggerak boleh menyokong beban kerja operasi biasa, manakala tork awal membantu menilai sama ada ia boleh memenuhi permintaan tork awal yang ditentukan.
Tiada nilai harus dipertimbangkan secara bebas. Reka bentuk yang bergantung pada nilai tork awal yang tinggi untuk operasi yang kerap atau dilanjutkan boleh menyebabkan permintaan yang berlebihan pada motor, pemandu, bekalan kuasa atau transmisi mekanikal.
Memahami Spesifikasi Tork Penggerak Bersama Mikro X20
Siri X20 daripada VAXOR direka untuk sistem robotik yang memerlukan output tork yang besar dalam ruang pemasangan yang padat. Berukuran hanya Φ20mm × 20mm, modul ini menggabungkan seni bina motor paksi-fluks padat dengan mekanisme pengurangan kecil.
Spesifikasi yang diterbitkan menyediakan titik permulaan yang praktikal untuk menilai keperluan tork berterusan dan awal.
| Parameter | Spesifikasi |
|---|---|
| Model | X20S/L-UM15/30/50-MH-4 |
| Dimensi | Φ20mm × 20mm |
| Voltan | 12 / 24 / 48 V |
| Nisbah Gear | 15 / 30 / 50 |
| Tork Berterusan | Sehingga 450 mNm |
| Tork Permulaan | Sehingga 800 mNm |
| Pengekod | Pengekod Magnetik Mutlak |
| Komunikasi | SPI |
| Berat badan | 37.2–41.6 g |
Penarafan tork berterusan sehingga 450 mNm adalah relevan apabila menilai permintaan mekanikal yang berterusan bagi sendi robotik. Pereka bentuk harus membandingkan nilai ini dengan tork yang diperlukan semasa operasi biasa, termasuk kesan graviti, geseran, pecutan dan beban yang disambungkan.
Penarafan tork awal sehingga 800 mNm menyediakan rujukan berasingan untuk menilai keupayaan tork awal penggerak. Ia tidak boleh ditafsirkan sebagai penarafan berterusan atau sebagai tork puncak terjamin yang tersedia di bawah setiap keadaan operasi. Tempoh terpakai, keperluan semasa dan syarat pengukuran hendaklah disahkan dengan pengilang sebelum menggunakan angka ini sebagai had reka bentuk.
Penggerak Bersama Mikro Φ20mm juga menawarkan pilihan nisbah gear 15:1, 30:1, dan 50:1. Konfigurasi ini memberikan pereka sistem pilihan penghantaran yang berbeza, tetapi ciri output yang terhasil harus dinilai untuk setiap konfigurasi tertentu. Nisbah pengurangan yang lebih tinggi boleh mengubah hubungan antara kelajuan motor dan tork keluaran, di samping mempengaruhi tindak balas gerakan dan tingkah laku mekanikal.
Cara Memadankan Penilaian Tork dengan Keadaan Operasi Sebenar
Memilih penggerak berdasarkan hanya pada angka tork maksimum bukanlah kaedah kejuruteraan yang boleh dipercayai. Pendekatan yang lebih baik ialah mengenal pasti beban dan corak pergerakan yang akan dialami oleh sendi sepanjang kitaran operasinya.
1. Kira tork pegangan yang diperlukan
Untuk sambungan yang menyokong beban luaran, mulakan dengan menganggarkan tork yang diperlukan untuk mengekalkan kedudukan yang diperlukan. Pertimbangkan jisim beban, jarak dari paksi putaran, orientasi sendi, dan sebarang rintangan mekanikal tambahan.
Contohnya, lengan robot yang menahan objek dari sendi bahunya mengalami momen graviti yang berubah mengikut kedudukan lengan. Penggerak mesti dipilih mengikut susunan mekanikal sebenar dan bukannya jisim objek sahaja.
2. Nilai daya kilas yang diperlukan semasa pergerakan
Pergerakan memperkenalkan keperluan tork tambahan. Pecutan, nyahpecutan, geseran dan perubahan dalam pengagihan beban semuanya boleh menjejaskan tork yang diperlukan pada aci keluaran.
Pereka bentuk harus mengenal pasti pergerakan yang paling mencabar dalam urutan pengendalian dan menentukan sama ada penggerak boleh mengendalikan keperluan tersebut dalam keadaan operasi yang ditentukan.
3. Asingkan permintaan berterusan dan jangka pendek
Tidak setiap permintaan tork perlu dikekalkan secara berterusan. Sendi mungkin memerlukan tork yang agak tinggi apabila memulakan pergerakan tetapi tork lebih kurang apabila ia mencapai keadaan operasi yang stabil.
Mengasingkan keadaan ini membantu jurutera menentukan sama ada penarafan tork berterusan adalah mencukupi untuk operasi biasa dan sama ada spesifikasi tork awal adalah berkaitan dengan keperluan permulaan.
4. Pertimbangkan kitaran operasi yang lengkap
Satu pergerakan tidak mewakili beban kerja penuh robot. Mula, berhenti, tempoh penahanan dan perubahan arah yang berulang boleh menghasilkan beban haba dan elektrik yang berbeza daripada satu ujian terpencil.
Oleh itu, kitaran tugas perlu dipertimbangkan semasa menilai kesesuaian penggerak. Di mana pengilang menyediakan had operasi terputus-putus, ini harus digunakan untuk mengesahkan urutan gerakan yang dirancang.
Peranan Voltan, Maklum Balas Pengekod dan Kawalan
Keupayaan tork hanyalah satu bahagian daripada pemilihan penggerak. Keserasian elektrik dan penyepaduan maklum balas juga mempengaruhi keberkesanan kerja sendi dalam sistem robotik yang lengkap.
Siri X20 menyokong konfigurasi 12V, 24V dan 48V. Versi yang sesuai hendaklah dipilih mengikut seni bina kuasa robot, keserasian pemandu, susunan pendawaian dan keperluan elektrik. Pemilihan voltan sahaja tidak menentukan tork yang ada; had semasa, ciri motor, dan keadaan kawalan juga mesti dipertimbangkan.
Pengekod Magnetik Mutlak menyediakan maklum balas kedudukan untuk sendi. Maklum balas ini membantu sistem kawalan memantau kedudukan penggerak dan menyelaraskan pergerakan dengan sendi lain. Adalah penting untuk memahami bahawa pengekod mengukur kedudukan dan bukannya mengukur tork output secara langsung. Pemantauan atau anggaran tork memerlukan penderiaan tambahan atau kaedah kawalan dan anggaran yang sesuai.
Penggerak menggunakan komunikasi SPI, yang boleh digabungkan ke dalam seni bina kawalan yang serasi. Apabila menyepadukan berbilang sambungan, jurutera harus menyemak keperluan antara muka pengawal, sambungan isyarat, pemasaan komunikasi dan susun atur pendawaian.
Pertimbangan ini amat penting dalam sistem robotik padat, di mana beberapa penggerak boleh beroperasi berdekatan dan berkongsi ruang terhad untuk sambungan kuasa dan isyarat.
Mengapa Had Terma dan Mekanikal Perlu Disahkan
Penarafan tork yang tinggi tidak menghapuskan keperluan untuk menilai penjanaan haba dan beban mekanikal. Semasa operasi, kehilangan elektrik dalam motor dan kehilangan mekanikal dalam penghantaran menyumbang kepada haba. Jika haba tidak dapat dipindahkan dengan berkesan, penggerak boleh menghampiri had suhu yang dibenarkan.
Keadaan pemasangan boleh mempengaruhi proses ini. Sambungan yang dipasang di dalam struktur tertutup rapat mungkin mempunyai ciri pelesapan haba yang berbeza daripada yang dipasang dalam pemasangan mekanikal terbuka. Komponen berdekatan, bahan perumahan, aliran udara dan tempoh operasi juga boleh menjejaskan tingkah laku terma.
Pertimbangan mekanikal adalah sama penting. Aci keluaran, struktur pelekap, galas, dan pautan bersambung mesti menahan daya yang dijana semasa keadaan operasi biasa dan awal. Operasi berulang berhampiran had yang ditentukan harus dinilai melalui ujian yang sesuai dan bukannya diandaikan boleh diterima berdasarkan angka tork tunggal.
Atas sebab ini, pengesahan penggerak harus merangkumi beban perwakilan, kitaran gerakan realistik, pemantauan suhu dan pemeriksaan pemasangan mekanikal yang lengkap.
Memilih Penggerak Mikro Berdasarkan Profil Operasi Lengkap
Penggerak yang betul tidak semestinya yang mempunyai tork tertinggi yang dinyatakan. Ia adalah yang boleh memenuhi keperluan berterusan dan jangka pendek aplikasi sambil kekal dalam had elektrik, haba dan mekanikalnya.
Dengan dimensi Φ20mm × 20mm, seni bina motor fluks paksi, tork berterusan sehingga 450 mNm, dan tork awal sehingga 800 mNm, Penggerak Bersama Mikro Φ20mm direka untuk sambungan robotik padat di mana ruang pemasangan dan keupayaan tork mesti dipertimbangkan bersama.
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar. Pasukan pelbagai disiplinnya menggabungkan kepakaran dalam reka bentuk motor, pembuatan ketepatan, reka bentuk struktur dan kawalan robotik, dengan keupayaan kejuruteraan meliputi pengesahan prototaip, pengeluaran perintis dan penghantaran kelompok.
Dengan menyepadukan teknologi motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan, dan mekanisme pengurangan kecil ke dalam pelan hala tuju teknologinya, VAXOR memfokuskan pada membangunkan penyelesaian gerakan padat untuk aplikasi pemacu mikro yang menuntut.
Bagi jurutera yang menilai Penggerak Bersama Mikro Φ20mm , kuncinya adalah untuk mewujudkan profil operasi sebenar sebelum memilih konfigurasi. Tork berterusan hendaklah dipadankan dengan beban yang mampan, manakala daya kilas awal hendaklah diperiksa mengikut keadaan operasi yang ditetapkan oleh pengeluar. Pendekatan ini menyediakan asas yang lebih dipercayai untuk pemilihan penggerak, penyepaduan sistem, dan prestasi bersama robotik jangka panjang.