 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Robot kolaboratif perlu melakukan pergerakan yang tepat dan boleh berulang semasa beroperasi dalam ruang yang ketat dan had berat. Sama ada robot mengendalikan komponen kecil, membantu dengan tugas makmal atau melakukan pemasangan yang halus, penggerak bersamanya mesti memberikan tork yang mencukupi untuk menggerakkan beban tanpa menjejaskan ketepatan kedudukan atau kelajuan tindak balas. Memilih penggerak berdasarkan tork sahaja, walau bagaimanapun, boleh membawa kepada masalah dengan kestabilan, penggunaan kuasa dan penyepaduan mekanikal.
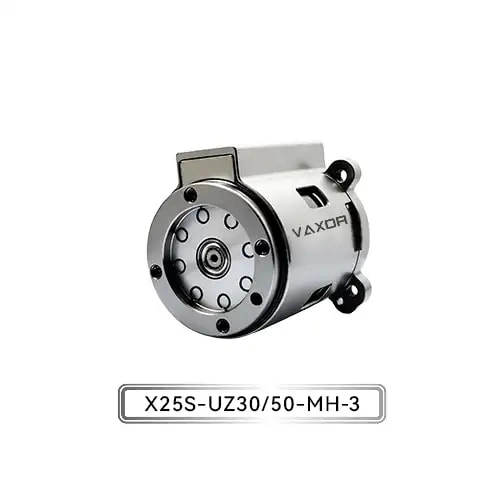
Bagi jurutera yang membangunkan sambungan robotik padat, pemilihan tork hendaklah bermula dengan keadaan beban sebenar dan profil pergerakan yang dimaksudkan. Hubungan antara muatan, geometri sambungan, pecutan dan nisbah pengurangan menentukan berapa banyak tork yang diperlukan oleh sistem pemacu. Penggerak Bersama Mikro Φ25mm yang dipadankan dengan betul boleh membantu mengimbangi keperluan ini dalam robot kolaboratif dan struktur robot biomimetik di mana ruang pemasangan adalah terhad.
Mengapa Pemadanan Tork Penting dalam Robot Kerjasama
Dalam robot kolaboratif, setiap sendi menyumbang kepada pergerakan keseluruhan mekanisme. Sendi bahu yang menyokong lengan yang dipanjangkan menghadapi permintaan yang berbeza daripada sendi pergelangan tangan yang memutar pencengkam ringan. Walaupun kedua-dua sambungan menggunakan penggerak padat, keperluan tork mereka boleh berbeza dengan ketara.
Tiga keadaan operasi patut diberi perhatian khusus.
Pertama, penggerak mesti menyokong beban statik. Apabila lengan robot memegang objek tanpa bergerak, graviti boleh mewujudkan permintaan tork berterusan pada sendi. Permintaan ini meningkat apabila muatan lebih berat atau kedudukan lebih jauh dari paksi bersama.
Kedua, penggerak mesti mengendalikan pecutan dan nyahpecutan. Memulakan, berhenti dan arah membalikkan memerlukan tork tambahan melebihi jumlah yang diperlukan untuk mengekalkan kedudukan pegun. Perubahan pergerakan yang kerap boleh menjadikan keupayaan tork puncak amat penting.
Ketiga, penggerak mesti mengekalkan kualiti gerakan yang boleh diterima. Penggerak yang boleh menggerakkan beban tetapi sukar mengawalnya dengan tepat boleh menyebabkan getaran, ralat kedudukan atau pengendalian yang tidak konsisten. Oleh itu, jurutera perlu menilai tork bersama maklum balas pengekod, prestasi komunikasi, dan ciri mekanikal sambungan lengkap.
Faktor ini menjelaskan mengapa memilih penggerak mikro hanya kerana dimensinya sesuai dengan robot tidak mencukupi. Pemacu mesti memenuhi permintaan mekanikal sebenar aplikasi.
Kira Tork yang Diperlukan oleh Beban Bersama
Titik permulaan yang praktikal adalah untuk menganggarkan tork yang dihasilkan oleh muatan dan komponen lain yang disokong oleh sambungan. Untuk beban yang bertindak pada jarak dari paksi putaran, tork graviti boleh dianggarkan dengan:
Tork = Jisim × Pecutan Graviti × Jarak Serenjang
Sebagai contoh, pertimbangkan sendi yang menyokong beban 0.5 kg yang pusat jisimnya ialah 0.1 m dari paksi sambungan. Apabila lengan mendatar, anggaran tork graviti daripada beban itu ialah:
0.5 × 9.81 × 0.1 = 0.4905 N·m
Ini bersamaan dengan kira-kira 491 mN·m. Pengiraan hanya mengambil kira beban yang ditentukan, bukan berat pautan robot, pencengkam, kabel atau komponen lain. Sumbangan tersebut juga mesti dipertimbangkan di mana ia menghasilkan tork di sekeliling sendi.
Operasi dinamik memperkenalkan keperluan tambahan. Model putaran yang dipermudahkan ialah:
Tork yang Diperlukan = Tork Inersia + Tork Graviti + Tork Geseran
Komponen inersia bergantung pada inersia putaran pemasangan bergerak dan pecutan sudutnya. Komponen graviti berubah dengan orientasi sendi, manakala geseran dan kehilangan penghantaran menjejaskan tork yang tersedia pada output.
Dalam amalan, jurutera harus menilai kedudukan operasi dan profil pergerakan yang paling mencabar daripada bergantung pada pengiraan statik tunggal. Keperluan tork yang terhasil kemudiannya boleh dibandingkan dengan spesifikasi tork berterusan dan awal penggerak.
Fahami Tork Berterusan dan Tork Permulaan
Tork berterusan dan tork awal menerangkan aspek prestasi penggerak yang berbeza. Melayan mereka sebagai boleh ditukar ganti boleh membawa kepada pemilihan yang tidak sesuai.
Tork berterusan menunjukkan daya kilas yang boleh dikekalkan oleh penggerak di bawah keadaan operasi tertentu. Ia amat relevan apabila sendi mesti menahan atau menggerakkan beban untuk tempoh yang lama. Output berterusan yang dibenarkan bergantung pada faktor seperti keadaan terma, kelajuan operasi, kitaran tugas dan kaedah penarafan pengeluar.
Tork awal menerangkan keupayaan tork jangka pendek yang dikaitkan dengan memulakan atau mengatasi beban yang menuntut, mengikut spesifikasi produk yang berkenaan. Ia boleh membantu menilai permintaan operasi ringkas, tetapi ia tidak boleh dianggap sebagai tahap tork yang tersedia secara berterusan.
Penggerak Bersama Mikro Φ25mm daripada VAXOR memberikan tork berterusan yang ditetapkan sehingga 1150 mN·m dan tork awal sehingga 1800 mN·m. Angka-angka ini memberi jurutera titik rujukan yang berguna apabila menilai aplikasi sambungan padat. Mereka tidak, dengan sendirinya, mewujudkan kesesuaian untuk setiap muatan atau kitaran tugas; keadaan operasi dan keluk prestasi terperinci juga mesti dipertimbangkan.
Proses pemilihan yang baik mengekalkan permintaan tork yang mampan dalam had operasi berterusan yang berkenaan dan mengesahkan bahawa permintaan jangka pendek kekal dalam keadaan puncak atau operasi awal yang dibenarkan.
Pilih Nisbah Gear untuk Pergerakan yang Diperlukan
Nisbah gear mempengaruhi hubungan antara kelajuan motor dan tork keluaran. Nisbah pengurangan yang lebih tinggi secara amnya meningkatkan tork yang tersedia pada output sambil mengurangkan kelajuan output, tertakluk kepada kecekapan penghantaran dan ciri-ciri motor dan pengurang.
Untuk robot kolaboratif, ini mewujudkan pertukaran praktikal. Sambungan yang direka untuk kedudukan terkawal di bawah beban yang agak berat mungkin mendapat manfaat daripada nisbah pengurangan yang berbeza daripada sendi yang bertujuan untuk pergerakan pantas dengan efektor hujung yang ringan.
Penggerak VAXOR Φ25mm tersedia dengan nisbah gear 30 dan 50. Pilihan ini menyediakan titik permulaan untuk menilai kombinasi berbeza kelajuan output dan keperluan tork.
Apabila membandingkan kedua-dua nisbah, jurutera harus mempertimbangkan profil pergerakan yang lengkap. Soalan penting termasuk:
Apakah kelajuan keluaran yang diperlukan semasa operasi biasa?
Berapakah daya kilas yang diperlukan semasa pecutan dan nyahpecutan?
Adakah sendi perlu kerap menukar arah?
Berapa banyak inersia mekanikal yang ditambah oleh penghantaran?
Bolehkah penggerak mengekalkan ketepatan kedudukan yang diperlukan di bawah beban yang dijangkakan?
Nisbah yang lebih tinggi tidak boleh dianggap sebagai pilihan yang lebih baik secara automatik. Pilihan terakhir bergantung pada keseimbangan antara tork, kelajuan, responsif, dan keperluan kawalan. Jurutera hendaklah mengesahkan prestasi keluaran yang tersedia untuk setiap konfigurasi sebelum memuktamadkan reka bentuk.
Nilai Maklum Balas dan Keperluan Komunikasi
Kapasiti tork menentukan sama ada sambungan boleh menjana daya mekanikal yang mencukupi, tetapi maklum balas dan komunikasi menentukan sejauh mana robot boleh menyelaraskan pergerakan itu dengan berkesan.
Pengekod mutlak menyediakan maklumat kedudukan yang dirujuk kepada kedudukan mutlak dalam julat ukuran yang ditentukan. Bergantung pada reka bentuk pengekod dan seni bina sistem, ini boleh memudahkan pemulaan kedudukan dan menyokong maklum balas kedudukan bersama yang konsisten. Jurutera masih harus mengesahkan resolusi, ketepatan, keperluan antara muka dan tingkah laku permulaan untuk aplikasi yang dimaksudkan.
Penggerak sambungan mikro VAXOR menggunakan pengekod magnet mutlak dan menyokong komunikasi CAN FD. Ciri-ciri ini berkaitan dengan sistem robotik yang memerlukan maklum balas kedudukan dan penyepaduan dengan rangkaian pengawal yang serasi.
CAN FD menyokong kadar data yang fleksibel dan muatan yang lebih besar daripada CAN klasik, menjadikannya berguna dalam seni bina kawalan yang bertukar-tukar pelbagai gerakan dan maklumat status. Walau bagaimanapun, penggerak dan pengawal mesti dikonfigurasikan untuk tetapan komunikasi, struktur mesej, pemasaan dan keperluan rangkaian yang serasi.
Semasa penyepaduan, jurutera harus menguji maklum balas kedudukan, tindak balas arahan, pengendalian kerosakan dan tingkah laku di bawah perubahan beban. Semakan ini membantu menentukan sama ada sistem gabungan yang lengkap memenuhi keperluan kawalan aplikasi, dan bukannya mengandaikan bahawa pengekod atau antara muka komunikasi tertentu menjamin prestasinya sendiri.
Akaun untuk Kekangan Saiz dan Berat
Pemilihan penggerak padat juga merupakan masalah pembungkusan mekanikal. Setiap gram tambahan dalam pautan robotik yang bergerak boleh meningkatkan tork yang diperlukan daripada sambungan hulu. Pemasangan pergelangan tangan yang lebih berat, sebagai contoh, boleh menaikkan beban yang dibawa oleh siku dan bahu walaupun beban itu sendiri kekal tidak berubah.
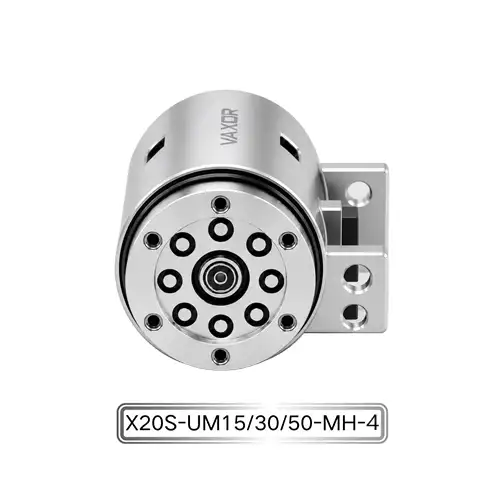
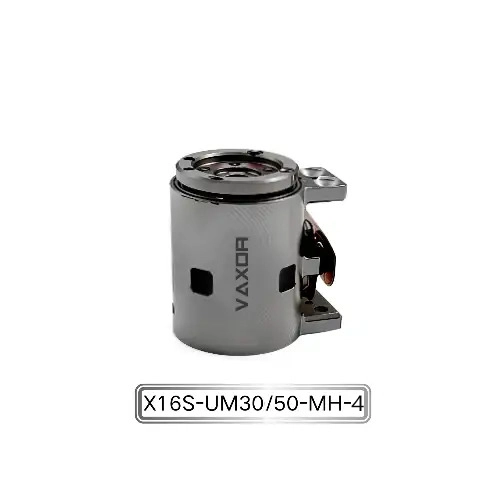
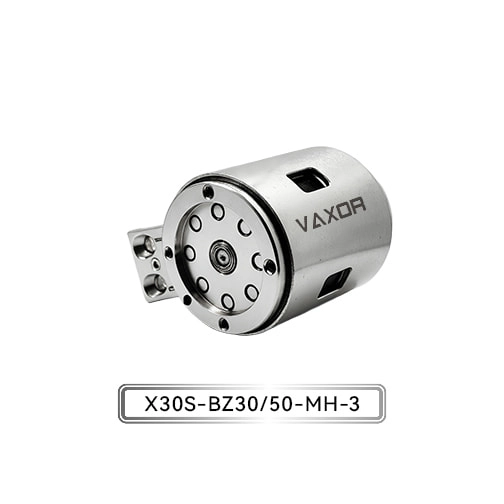
Penggerak Bersama Mikro Φ25mm, model X25S-UZ/BZ30/50-MH-3, mempunyai berat tertentu 93–103 g dan beroperasi pada 12–18 V. Format padatnya adalah berkaitan dengan robot kolaboratif, sambungan biomimetik dan sistem gerakan lain di mana ruang pemasangan dan jisim bergerak adalah terhad.
Julat berat yang disenaraikan hendaklah disemak terhadap konfigurasi tepat yang dinilai. Jurutera juga harus mengambil kira struktur pelekap, pendawaian, penyambung, peruntukan penyejukan jika berkenaan, dan sebarang komponen mekanikal tambahan yang diperlukan untuk pemasangan.
Untuk robot berkuasa bateri dan peralatan mudah alih, keserasian voltan dan permintaan kuasa patut diberi perhatian khusus. Bekalan yang ada mesti kekal dalam julat operasi yang ditentukan di bawah keadaan beban yang realistik. Reka bentuk elektrik juga harus mempertimbangkan permintaan semasa semasa pecutan, permulaan dan acara beban tinggi yang lain.
Mengurangkan jisim penggerak boleh memberi manfaat kepada keseluruhan robot, tetapi berat tidak boleh dinilai secara bebas daripada kapasiti tork, prestasi terma, dan permintaan struktur sambungan.
Padankan Penggerak dengan Senario Operasi Sebenar
Aplikasi robot yang berbeza mencipta kombinasi keperluan beban, kelajuan dan ketepatan yang berbeza.
Dalam robot pemasangan kolaboratif, sendi mungkin berulang kali meletakkan komponen kecil di sepanjang laluan yang ditetapkan. Jurutera perlu mengambil kira jisim alat, komponen yang dikendalikan, jarak dari paksi sendi, dan kekerapan pergerakan berulang.
Dalam pencengkam robotik padat, penggerak mungkin perlu menghantar pergerakan terkawal dalam sampul pemasangan terhad. Proses pemilihan harus mempertimbangkan tork keluaran yang diperlukan, perjalanan atau putaran yang tersedia, ciri tindak balas, dan reka bentuk mekanikal mekanisme cengkaman.
Robot biomimetik memperkenalkan satu lagi set permintaan. Sendi mereka mungkin perlu menyelaraskan pelbagai pergerakan sambil mengekalkan mekanisme ringan. Bergantung pada reka bentuk, jurutera mungkin perlu mengimbangi keluaran tork terhadap kelajuan, gerakan berulang dan kelakuan pautan keseluruhan.
Untuk peranti perubatan dan instrumen ketepatan, penilaian mungkin memberi penekanan yang lebih besar pada kekangan kebolehkawalan, kebolehulangan, bunyi bising dan penyepaduan. Kesesuaian bergantung pada keperluan peranti khusus, termasuk sebarang piawaian keselamatan, kebersihan, kebolehpercayaan atau kawal selia yang berkenaan. Spesifikasi penggerak padat sahaja tidak menetapkan bahawa sistem yang lengkap sesuai untuk aplikasi perubatan tertentu.
Merentasi senario ini, pendekatan yang paling boleh dipercayai adalah untuk menentukan keperluan operasi yang boleh diukur terlebih dahulu dan kemudian membandingkan konfigurasi penggerak terhadapnya.
Pertimbangkan Reka Bentuk Pemacu Bersepadu
Penggerak sendi mikro menggabungkan beberapa komponen yang interaksinya mempengaruhi hasil akhir. Reka bentuk elektromagnet motor mempengaruhi pengeluaran tork dan kecekapan. Mekanisme pengurangan mengubah hubungan antara output motor dan pergerakan sendi. Maklum balas pengekod dan kawalan kedudukan sokongan elektronik dan operasi yang diselaraskan.
VAXOR membangunkan penggerak sambungan mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar. Ditubuhkan pada 2024 dan beribu pejabat di Suzhou, China, syarikat itu menghimpunkan kepakaran dalam reka bentuk motor, pembuatan ketepatan, kejuruteraan struktur dan kawalan robotik.
Pendekatan pembangunan pemacu mikronya menyepadukan teknologi motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Matlamatnya adalah untuk menangani keperluan kejuruteraan praktikal seperti dimensi padat, ketumpatan tork yang tinggi, tindak balas pantas dan pengeluaran yang konsisten.
Bagi jurutera yang menilai penggerak bersepadu, perspektif peringkat sistem ini adalah penting. Daripada menilai motor, pengurang dan pengekod secara berasingan, pemasangan lengkap harus dikaji semula terhadap profil beban sendi, kekangan pemasangan, seni bina pengawal dan keperluan pengeluaran. Pengesahan dan ujian prototaip di bawah keadaan operasi yang mewakili kemudiannya boleh mengenal pasti isu sebelum reka bentuk bergerak ke arah penggunaan berskala lebih besar.
Senarai Semak Praktikal Sebelum Pemilihan Akhir
Sebelum menyepadukan penggerak mikro ke dalam robot kolaboratif, semak perkara berikut:
Kira beban: Sertakan muatan, pautan, pencengkam dan komponen lain yang menyumbang kepada tork sendi.
Tentukan profil gerakan: Kenal pasti kelajuan, pecutan, nyahpecutan, kekerapan pergerakan dan keadaan penahanan yang diperlukan.
Asingkan permintaan berterusan dan jangka pendek: Bandingkan tork mampan dengan penilaian berterusan dan sahkan permintaan sementara terhadap had yang berkenaan.
Pilih nisbah pengurangan: Nilaikan keseimbangan antara tork output, kelajuan dan tindak balas dinamik.
Sahkan keserasian elektrik dan kawalan: Semak voltan pengendalian, keperluan pengekod, antara muka komunikasi dan konfigurasi pengawal.
Sahkan penyepaduan mekanikal: Semak dimensi, pelekap, jumlah jisim bergerak dan penghalaan kabel.
Uji pemasangan lengkap: Sahkan prestasi di bawah beban realistik, kitaran tugas, suhu dan urutan pergerakan.
Proses ini menukar pemilihan penggerak daripada perbandingan spesifikasi kepada keputusan kejuruteraan berdasarkan keadaan operasi yang boleh diukur.
Kesimpulan
Memadankan tork penggerak dengan beban robot kolaboratif memerlukan lebih daripada mencari unit dengan rating tork yang cukup tinggi. Jurutera mesti mengambil kira graviti, inersia, pecutan, nisbah penghantaran, maklum balas, bekalan elektrik, dan kesan jisim penggerak pada mekanisme yang lebih luas.
Penggerak Bersama Mikro Φ25mm menawarkan pilihan pemacu padat dengan tork berterusan sehingga 1150 mN·m, tork awal sehingga 1800 mN·m, nisbah gear 30 dan 50, pengekod magnet mutlak, dan komunikasi CAN FD. Spesifikasi ini menyediakan asas untuk menilai peranannya dalam sambungan robotik padat, tertakluk kepada pengesahan keadaan operasi yang diperlukan dan data prestasi terperinci.
Dengan mentakrifkan profil beban terlebih dahulu dan mengesahkan pemacu bersepadu dalam keadaan realistik, jurutera boleh membuat keputusan yang lebih termaklum tentang kapasiti tork, prestasi gerakan dan penyepaduan mekanikal. Dengan tumpuannya pada teknologi pemacu mikro bersepadu, VAXOR menyokong pasukan kejuruteraan yang bekerja untuk membangunkan sistem robotik yang padat dan responsif.