 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Apabila robot menjadi lebih kecil dan lebih bersepadu, ruang yang tersedia untuk setiap komponen gerakan terus mengecil. Ini mewujudkan masalah kejuruteraan praktikal: bagaimanakah robot boleh menjana tork bersama yang mencukupi apabila penggerak perlu dimuatkan ke dalam sampul mekanikal yang sangat terhad?
Untuk sambungan robotik padat, mengurangkan saiz motor hanyalah sebahagian daripada penyelesaian. Penggerak juga memerlukan struktur elektromagnet yang cekap, mekanisme pengurangan yang sesuai, maklum balas kedudukan, dan keupayaan terma dan mekanikal yang mencukupi untuk kitaran tugas yang dimaksudkan.
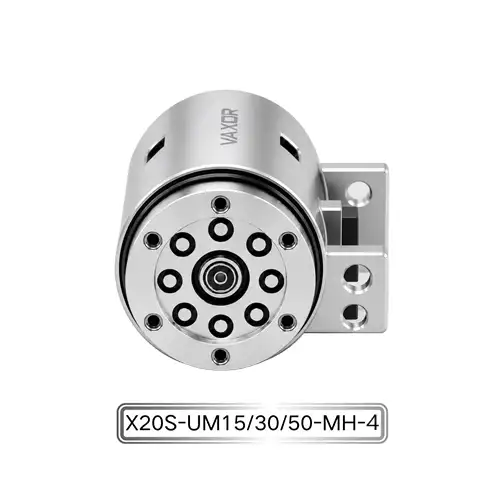
Penggerak Bersama Mikro Φ20mm menangani cabaran ini dengan faktor bentuk Φ20mm × 20mm padat dan seni bina motor fluks paksi. X20 perdana boleh menyampaikan sehingga 450 mNm tork berterusan dan sehingga 800 mNm tork awal sambil mengekalkan berat kira-kira 37.2–41.6 g.
Mengapa 20 mm Adalah Saiz Ketara untuk Modul Bersama
Sampul surat Φ20mm × 20mm meninggalkan ruang yang sangat sedikit untuk komponen yang biasanya diperlukan dalam penggerak sambungan lengkap.
Modul sambungan praktikal mungkin perlu memuatkan motor, mekanisme pengurangan, pengekod, PCB atau struktur belitan, galas, perumah, sambungan elektrik dan elemen mekanikal lain. Meningkatkan saiz mana-mana satu komponen boleh menjejaskan seni bina sendi yang lengkap.
Ini menjadi sangat penting dalam robot berbilang paksi. Jika beberapa penggerak dipasang rapat, ruang yang diduduki oleh setiap sendi secara langsung mempengaruhi saiz jari, lengan atau struktur artikulasi lain.
Oleh itu, X20 direka bentuk sebagai modul sambungan bersepadu dan bukan sekadar motor kendiri kecil. Seni bina padatnya menggabungkan sistem pemacu dan mekanisme pengurangan dalam jejak Φ20mm × 20mm.
Objektifnya adalah untuk menyediakan tork keluaran yang berguna tanpa memerlukan perumah sambungan yang lebih besar.
Bagaimana Seni Bina Motor Fluks Paksi Menyokong Ketumpatan Tork
Salah satu teknologi utama di sebalik X20 ialah seni bina motor fluks paksinya.
Dalam reka bentuk motor konvensional, fluks magnet dan komponen aktif disusun mengikut geometri jejari. Motor fluks paksi menggunakan konfigurasi elektromagnet yang berbeza, yang boleh memberikan faktor bentuk yang lebih padat untuk aplikasi tertentu.
Untuk penggerak sendi kecil, kelebihannya bukan sekadar bentuk fizikal motor. Seni bina motor perlu bekerjasama dengan transmisi dan perumahan mekanikal untuk menggunakan volum yang ada dengan cekap.
X20 direka untuk memberikan lebih daripada 30% ketumpatan tork lebih tinggi daripada reka bentuk konvensional sambil mengekalkan jejak ultra-kompak.
Ketumpatan tork amat relevan apabila penggerak mempunyai had saiz yang ketat. Daripada bertanya hanya berapa banyak tork yang boleh dihasilkan oleh motor, jurutera perlu mempertimbangkan berapa banyak tork boleh dijana dalam volum atau berat tertentu.
Untuk robot padat, ini boleh menjadi parameter reka bentuk yang lebih berguna daripada output motor mutlak sahaja.
Bagaimana Tork Berterusan 450 mNm Sesuai Dengan Pakej Padat
X20 memberikan tork berterusan sehingga 450 mNm.
Untuk modul sambungan kelas Φ20mm, output ini perlu dipertimbangkan bersama dengan nisbah pengurangan, voltan operasi, kitaran tugas dan beban mekanikal.
Tork berterusan amat penting apabila sendi perlu mengekalkan beban atau melakukan pergerakan berulang dan bukannya hanya menghasilkan letupan daya yang singkat.
Sebagai contoh, sendi robot mungkin perlu berulang kali meletakkan mekanisme, memegang objek, atau bergerak melawan rintangan. Dalam kes sedemikian, spesifikasi tork berterusan memberikan rujukan yang lebih berguna daripada nilai puncak jangka pendek.
X20 juga memberikan tork awal sehingga 800 mNm. Output awal yang lebih tinggi ini boleh relevan dengan keadaan pergerakan yang memerlukan tork tambahan pada permulaan operasi, bergantung pada aplikasi dan strategi kawalan.
Jurutera masih harus menilai profil beban sebenar daripada menganggap nilai tork maksimum sebagai keadaan operasi universal.
Peranan Mekanisme Pengurangan Miniatur
Motor itu sendiri hanyalah satu bahagian daripada sistem penjanaan tork.
X20 menggunakan mekanisme pengurangan kecil untuk menukar output motor kepada pergerakan sendi yang diperlukan. Nisbah gear yang tersedia ialah 15:1, 30:1 dan 50:1.
Nisbah yang berbeza menghasilkan kombinasi kelajuan dan tork output yang berbeza. Nisbah yang lebih rendah boleh sesuai apabila kelajuan keluaran yang lebih tinggi diperlukan, manakala nisbah yang lebih tinggi boleh memberikan kelebihan mekanikal yang lebih besar dan pergerakan keluaran yang lebih terkawal.
Ini menjadikan pemilihan nisbah gear sebagai bahagian penting dalam penyepaduan penggerak.
Tangan robot, lengan robot padat, atau mekanisme artikulasi lain mungkin mempunyai keperluan yang berbeza pada setiap sendi. Pereka bentuk harus mempertimbangkan sama ada sendi tertentu memerlukan pergerakan yang lebih pantas, tork keluaran yang lebih tinggi, atau keseimbangan antara keduanya.
Tiga pilihan nisbah gear yang tersedia memberikan pereka sistem lebih fleksibiliti apabila mengkonfigurasi Penggerak Bersama Mikro Φ20mm untuk keperluan mekanikal yang berbeza.
Pilihan 12V, 24V dan 48V untuk Sistem Berbeza
X20 menyokong konfigurasi 12V, 24V dan 48V.
Pemilihan voltan hendaklah berdasarkan seni bina elektrik robot lengkap dan bukannya penggerak sahaja.
Untuk sistem berbilang sendi, pereka bentuk perlu mempertimbangkan bekalan kuasa yang ada, pemandu motor, pendawaian, keserasian pengawal dan bilangan penggerak yang beroperasi serentak.
Sistem yang telah direka bentuk sekitar seni bina kuasa 24V mungkin mendapat manfaat daripada menggunakan konfigurasi penggerak yang serasi dan bukannya memperkenalkan tahap voltan yang berasingan. Dalam aplikasi lain, 12V atau 48V mungkin lebih sesuai bergantung pada reka bentuk sistem.
Memeriksa keserasian voltan lebih awal boleh menghalang perubahan yang tidak perlu pada kuasa dan seni bina kawalan semasa peringkat pembangunan robot yang kemudian.
Berat Penting Apabila Pelbagai Sendi Digunakan
X20 mempunyai berat kira-kira 37.2–41.6 g.
Pada pandangan pertama, perbezaan beberapa gram mungkin kelihatan kecil. Walau bagaimanapun, kesannya menjadi lebih ketara apabila robot mengandungi berbilang sendi yang digerakkan.
Sebagai contoh, tangan robot mungkin menggunakan beberapa modul bersama merentasi berbilang jari. Mekanisme berbilang paksi juga boleh meletakkan beberapa penggerak di sepanjang struktur mekanikal yang sama.
Jumlah jisim penggerak kemudiannya menjadi sebahagian daripada beban bergerak.
Berat sendi yang lebih rendah boleh membantu mengurangkan beban pada mekanisme huluan dan mungkin membenarkan pereka bentuk membina struktur sokongan yang lebih padat. Ini adalah salah satu sebab mengapa pertimbangan tork kepada berat dan ketumpatan tork adalah penting apabila memilih penggerak untuk sistem robotik ringan.
Pengekod Magnetik Mutlak untuk Maklum Balas Kedudukan Bersama
X20 menyepadukan pengekod magnet mutlak.
Pengekod menyediakan maklum balas kedudukan kepada sistem kawalan, membolehkan pengawal memantau kedudukan sudut sambungan. Dalam mekanisme robotik yang padat, maklumat kedudukan yang boleh dipercayai adalah penting kerana beberapa sendi mungkin perlu menyelaraskan pergerakannya.
Pengekod mutlak boleh memberikan maklumat kedudukan langsung dan bukannya bergantung semata-mata pada penjejakan pergerakan tambahan dari titik rujukan yang diketahui.
Untuk aplikasi seperti tangan robot, manipulator padat dan sistem berbilang paksi lain, jenis maklum balas ini boleh menyokong operasi bersama yang lebih terkawal.
Pengekod juga perlu dimuatkan dalam sampul mekanikal padat yang sama. Oleh itu, menyepadukan penderiaan ke dalam penggerak kecil memerlukan kedua-dua reka bentuk elektrik dan mekanikal untuk dipertimbangkan dari awal.
Komunikasi SPI dalam Sistem Bersama Padat
Penggerak menggunakan komunikasi SPI untuk kawalan digital dan pertukaran data.
Untuk robot berbilang sendi, antara muka komunikasi perlu serasi dengan pengawal dan seni bina elektronik keseluruhan. Pereka bentuk harus mempertimbangkan bagaimana penggerak individu akan disambungkan, bagaimana data akan ditukar, dan cara sistem kawalan akan menyelaraskan berbilang sambungan.
SPI boleh disepadukan ke dalam sistem kawalan terbenam padat, menjadikannya sesuai untuk aplikasi di mana penggerak perlu berkomunikasi secara langsung dengan pengawal tempatan atau seni bina elektronik lain.
Sebelum memilih penggerak, jurutera harus mengesahkan keserasian komunikasi bersama voltan, dimensi mekanikal dan keperluan pengekod.
Perkara yang Boleh Didayakan oleh Faktor Bentuk 20 mm
Modul sambungan padat boleh berguna dalam aplikasi di mana kombinasi motor-dan-penurun konvensional menduduki terlalu banyak ruang.
Aplikasi yang berpotensi termasuk tangan robotik yang cekap, lengan robotik padat, mekanisme artikulasi ringan, peralatan perubatan, instrumen ketepatan, peralatan pintar dan mesin bersepadu yang lain.
Saiz Φ20mm × 20mm boleh menjadi sangat relevan apabila beberapa sambungan mesti diletakkan rapat. Daripada mereka bentuk perumahan luaran yang besar di sekeliling motor dan kotak gear yang berasingan, jurutera boleh bekerja dengan seni bina sendi yang lebih bersepadu.
Ini boleh memudahkan pembungkusan mekanikal dan memudahkan untuk memperuntukkan ruang untuk berbilang paksi gerakan.
Oleh itu, Penggerak Bersama Mikro Φ20mm tidak ditakrifkan hanya dengan diameter 20 mm. Nilainya datang daripada menggabungkan dimensi padat dengan output tork, pengurangan, maklum balas, komunikasi dan reka bentuk mekanikal bersepadu.
Pendekatan VAXOR kepada Sistem Pergerakan Padat
VAXOR diasaskan pada 2024 dan beribu pejabat di Suzhou, China. Syarikat itu membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar.
Pelan hala tuju teknologinya memfokuskan pada saiz padat, prestasi tinggi dan pengeluaran berskala. Syarikat itu menggabungkan motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan, dan mekanisme pengurangan kecil untuk membangunkan penyelesaian pemacu mikro dengan ketumpatan kuasa tinggi dan tindak balas pantas.
Pasukan kejuruteraan pelbagai disiplin VAXOR meliputi reka bentuk motor, pembuatan ketepatan, reka bentuk struktur, kawalan robotik dan pembuatan pintar. Proses pembangunannya bermula daripada pengesahan prototaip dan pengeluaran perintis kepada penghantaran kumpulan.
Pendekatan kejuruteraan ini penting untuk pelanggan yang perlu bergerak melangkaui prototaip makmal dan menyepadukan penggerak kecil ke dalam produk robot yang boleh diulang.
Bagaimana Jurutera Harus Menilai Penggerak Tork Tinggi Kecil
Penggerak kecil tidak boleh dipilih berdasarkan diameter sahaja. Jurutera harus menilai keperluan operasi lengkap sambungan.
Faktor penting termasuk:
Ruang pemasangan yang tersedia
Diperlukan tork berterusan dan permulaan
Nisbah gear yang dikehendaki
Keperluan kelajuan bersama
Voltan kendalian
Jenis pengekod
Antara muka komunikasi
Berat penggerak
Kitaran tugas
Keadaan terma
Keperluan pemasangan mekanikal
Contohnya, memilih nisbah pengurangan 50:1 mungkin memberikan ciri keluaran yang berbeza daripada konfigurasi 15:1. Begitu juga, memilih konfigurasi penggerak 48V mungkin memerlukan seni bina kuasa dan pemacu yang berbeza daripada sistem 12V.
Oleh itu, konfigurasi terbaik bergantung pada cara penggerak akan digunakan dan bukannya pada satu spesifikasi.
Mengimbangi Saiz, Tork dan Integrasi
Cabaran robotik kecil bukan sekadar menjadikan setiap komponen lebih kecil. Penggerak sendi yang berguna perlu mengekalkan keupayaan keluaran yang mencukupi sambil dipasang ke dalam ruang mekanikal yang terhad.
X20 mendekati masalah ini melalui seni bina motor fluks paksi, mekanisme pengurangan kecil, pengekod magnet mutlak bersepadu, dan pembungkusan mekanikal padat.
Dengan jejak Φ20mm × 20mm, tork berterusan sehingga 450 mNm, tork awal sehingga 800 mNm, tiga pilihan nisbah gear, tiga konfigurasi voltan dan berat 37.2–41.6 g, Penggerak Bersama Mikro Φ20mm menyediakan gabungan dimensi dan ciri keluaran yang bertujuan untuk sistem pergerakan yang sangat bersepadu.
Bagi jurutera yang membangunkan sambungan robotik padat, persoalan utama bukan semata-mata sama ada motor boleh dimuatkan ke dalam 20 mm. Ia adalah sama ada penggerak lengkap boleh memberikan tork, maklum balas, penghantaran dan fungsi kawalan yang diperlukan dalam ruang terhad yang sama. Di situlah Penggerak Bersama Mikro Φ20mm bersepadu boleh menjadi pilihan praktikal untuk reka bentuk robotik padat.