 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Mereka bentuk peranti perubatan padat selalunya melibatkan pertukaran yang sukar antara ruang yang tersedia dan prestasi mekanikal yang diperlukan. Instrumen diagnostik pegang tangan, mekanisme pensampelan kecil atau peranti kawalan bendalir padat mungkin memerlukan motor kecil untuk memacu komponen yang bergerak tanpa meningkatkan saiz atau berat keseluruhan peralatan. Dalam aplikasi ini, walaupun beberapa milimeter ruang tambahan boleh menjejaskan kepungan, susun atur dalaman, kapasiti bateri dan kemudahan pemasangan.
Oleh itu pemilihan motor perlu melangkaui dimensi luaran. Jurutera mesti mempertimbangkan kelajuan operasi, tork yang tersedia, bekalan kuasa, tingkah laku terma, dan beban yang dikenakan oleh mekanisme yang didorong. Motor yang muat di dalam perumahan tetapi tidak dapat mengekalkan kelajuan yang diperlukan di bawah beban tidak akan menyelesaikan masalah reka bentuk.
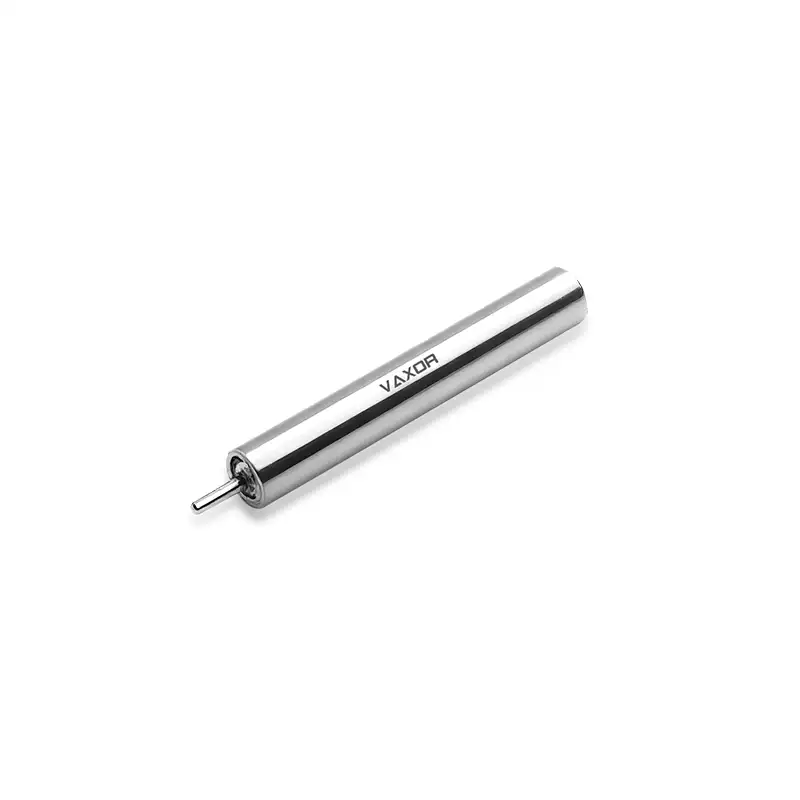
Motor Tanpa Brushless Ultra-mikro φ4mm direka untuk aplikasi di mana ruang pemasangan sangat terhad. Dengan diameter hanya 4 mm, ia menyediakan pilihan pemacu yang berpotensi untuk peranti perubatan kompak, instrumen ketepatan dan peralatan kecil lain. Untuk menentukan sama ada jenis motor ini sesuai dengan reka bentuk tertentu, jurutera harus bermula dengan keperluan operasi sebenar mekanisme dan menilai prestasi motor di bawah keadaan yang realistik.
Tentukan Keperluan Mekanikal Sebelum Memilih Motor
Langkah pertama ialah mengenal pasti apa yang perlu digerakkan oleh motor. Peranti perubatan mengandungi pelbagai jenis mekanisme, termasuk komponen berputar kecil, pemasangan kedudukan, pam kecil dan sistem pelarasan ketepatan. Setiap satu mencipta kombinasi kelajuan, tork dan keperluan kitaran pengendalian yang berbeza.
Sebagai contoh, mekanisme penentududukan kecil mungkin memerlukan pergerakan terkawal pada sudut terhad, manakala pemasangan berputar mungkin perlu mengekalkan kelajuan yang agak stabil sepanjang kitaran kerja. Mekanisme yang bermula dan berhenti dengan kerap mungkin juga mempunyai keperluan yang berbeza daripada yang berjalan secara berterusan.
Sebelum membandingkan spesifikasi motor, dokumenkan parameter berikut:
Kelajuan keluaran yang diperlukan di bawah beban mekanikal yang dimaksudkan.
Tork diperlukan untuk mengatasi geseran dan menggerakkan mekanisme.
Jangkaan tempoh operasi dan kekerapan kitaran mula-henti.
Diameter pemasangan yang tersedia, panjang dan ruang pelekap.
Voltan bekalan dan penggunaan arus yang dibenarkan.
Kenaikan suhu dan tahap hingar yang boleh diterima untuk peranti lengkap.
Keperluan ini membantu jurutera mewujudkan titik operasi yang realistik dan bukannya memilih motor berdasarkan kelajuan tertinggi yang diiklankan semata-mata.
Ia juga penting untuk membezakan antara keluaran aci motor dan prestasi mekanisme lengkap. Galas, gandingan, gear, pengedap dan komponen penghantaran lain boleh menyebabkan geseran dan kehilangan. Jika aplikasi menggunakan mekanisme pengurangan, kelajuan dan tork keluaran yang terhasil mesti dinilai pada komponen yang dipacu dan bukannya disimpulkan terus daripada spesifikasi aci motor.
Mengapa Motor 4mm Boleh Penting dalam Reka Bentuk Peranti Perubatan
Mengurangkan diameter motor boleh memudahkan untuk menyepadukan pemacu ke dalam perumah sempit atau pemasangan padat. Ini amat relevan apabila peranti perubatan mesti memuatkan penderia, papan kawalan elektronik, penyambung, bateri dan komponen mekanikal dalam kepungan yang sama.
Motor yang lebih kecil juga boleh memberikan pereka bentuk lebih fleksibiliti apabila mengatur komponen di sekeliling mekanisme bergerak. Walau bagaimanapun, mengurangkan saiz motor tidak secara automatik meningkatkan prestasi peranti lengkap. Motor masih perlu memenuhi keperluan beban dan kelajuan aplikasi, dan susunan pelekapnya mesti menyediakan sokongan mekanikal yang mencukupi.
Motor Tanpa Brushless Ultra-mikro φ4mm, model G04P-VW00-QZ-1, mempunyai berat tertentu 1.7 g dan voltan bekalan berkadar 6 V. Ciri-ciri ini menjadikannya relevan untuk penilaian awal dalam reka bentuk kekangan berat dan ruang.
Semasa penyepaduan mekanikal, jurutera harus mempertimbangkan sampul penuh motor, termasuk panjang, dimensi aci, keperluan pelekap, dan kelegaan di sekeliling komponen yang disambungkan. Diameter sahaja tidak mencukupi untuk mengesahkan bahawa motor akan sesuai dengan pemasangan tertentu.
Pereka bentuk juga harus menilai bagaimana motor disokong. Motor yang sangat kecil mungkin memerlukan pemegang atau antara muka pelekap yang direka dengan teliti untuk mengelakkan pergerakan yang tidak diingini dan mengelakkan pemindahan tekanan mekanikal yang berlebihan ke perumah atau aci.
Padankan Kelajuan Operasi dengan Beban Kerja Sebenar
Kelajuan selalunya merupakan salah satu spesifikasi pertama yang dibandingkan oleh jurutera apabila memilih motor kecil. Walau bagaimanapun, kelajuan tanpa beban dan kelajuan nominal menggambarkan keadaan operasi yang berbeza.
Kelajuan tanpa beban diukur apabila motor berjalan tanpa beban mekanikal luaran pada acinya. Sebaik sahaja motor memacu mekanisme, titik operasi berubah kerana tork diperlukan untuk mengatasi beban dan kerugian dalaman.
Kelajuan nominal mewakili keadaan operasi tertentu di bawah kaedah penarafan pengeluar. Ia biasanya lebih berguna daripada kelajuan tanpa beban apabila menganggar prestasi dalam peranti yang berfungsi, walaupun keadaan ujian yang tepat masih harus disahkan.
Untuk G04P-VW00-QZ-1, kelajuan tanpa beban yang ditetapkan ialah 55,000 rpm, manakala kelajuan nominal ialah 30,000 rpm. Perbezaan ini penting apabila peranti perubatan memerlukan gerakan berulang di bawah beban.
Katakan mekanisme kecil perlu berputar pada kelajuan yang ditetapkan semasa operasi biasa. Jurutera hendaklah terlebih dahulu menentukan sama ada kelajuan yang diperlukan adalah serasi dengan julat operasi nominal motor. Mereka kemudiannya harus mengambil kira sebarang pengurangan kelajuan yang diperkenalkan oleh penghantaran dan sebarang variasi yang disebabkan oleh perubahan dalam beban.
Jika kotak gear atau mekanisme pengurangan lain digunakan, kelajuan output akan bergantung pada nisbah pengurangan dan kehilangan penghantaran. Oleh itu, kelajuan motor yang tinggi mungkin berguna walaupun komponen yang didorong itu sendiri beroperasi dengan lebih perlahan.
Perkara utama ialah memilih motor berdasarkan kelajuan yang diperlukan pada tahap aplikasi, bukan sekadar nombor tertinggi dalam helaian spesifikasi.
Nilai Tork Sebelum Memuktamadkan Pemilihan
Keupayaan motor untuk mencapai kelajuan sasaran tidak menentukan sama ada ia boleh menggerakkan beban yang dimaksudkan. Tork mesti dinilai bersama kelajuan kerana output mekanikal bergantung kepada kedua-duanya.
Motor φ4mm mempunyai tork nominal tertentu 0.38 mN·m dan tork terhenti 0.76 mN·m. Nilai ini harus ditafsirkan mengikut syarat penarafan pengeluar.
Tork nominal ialah titik permulaan yang lebih relevan untuk menilai operasi biasa. Tork terhenti menerangkan daya kilas yang dikaitkan dengan pemutar pegun di bawah keadaan ujian yang ditetapkan; ia tidak sepatutnya dianggap sebagai keupayaan operasi berterusan.
Dari segi praktikal, motor mesti mengatasi rintangan gabungan mekanisme yang didorong, termasuk geseran, sentuhan mekanikal, dan sebarang beban yang dikenakan oleh aplikasi. Jika mekanisme memerlukan tork lebih daripada yang boleh dihantar oleh motor pada titik operasi yang diingini, reka bentuk mungkin mengalami pergerakan perlahan, kegagalan untuk dimulakan, atau permintaan semasa yang berlebihan.
Jurutera boleh bermula dengan menganggarkan tork yang diperlukan oleh mekanisme dan membandingkannya dengan data operasi motor. Mereka juga harus mempertimbangkan keadaan permulaan, kerana geseran dan rintangan mekanikal mungkin berbeza apabila sistem tidak bergerak.
Jika tork yang diperlukan melebihi keupayaan motor yang tersedia, pelarasan yang mungkin termasuk mengurangkan geseran, menukar geometri mekanisme, menurunkan pecutan yang diperlukan, atau memperkenalkan transmisi yang sesuai. Sebarang perubahan sedemikian hendaklah dinilai berdasarkan ruang yang tersedia dan kesan pada peranti lengkap.
Semak Keserasian Elektrik dan Permintaan Semasa
Motor kecil mesti berfungsi dalam had elektrik peralatan yang menggerakkan dan mengawalnya. Keserasian voltan hanyalah pemeriksaan pertama; jurutera juga perlu menganggarkan permintaan semasa dan mengesahkan bahawa pemacu dan bekalan kuasa boleh menyokong keadaan operasi yang dimaksudkan.
G04P-VW00-QZ-1 beroperasi pada voltan tertentu 6 V dan mempunyai pemalar tork 0.82 mN·m/A. Pemalar tork menerangkan hubungan antara arus motor dan tork elektromagnet di bawah konvensyen dan keadaan operasi yang berkenaan.
Sebagai anggaran yang dipermudahkan, arus yang dikaitkan dengan tork elektromagnet yang diperlukan boleh dikira dengan membahagikan tork tersebut dengan pemalar tork. Sebagai contoh, tork teori 0.20 mN·m sepadan dengan kira-kira 0.24 A menggunakan pemalar tork yang dinyatakan.
Pengiraan ini adalah titik permulaan, bukan ramalan lengkap penggunaan semasa motor. Prestasi sebenar juga bergantung pada rintangan belitan, kehilangan elektrik, kelajuan putaran, pemandu, dan beban mekanikal. Jurutera harus menggunakan lengkung prestasi pengilang dan data elektrik untuk mengesahkan titik operasi yang dijangkakan.
Pemandu juga harus dinilai untuk tingkah laku permulaan dan keadaan pemutar terhenti. Apabila motor tidak boleh berputar seperti yang diarahkan, penjanaan arus dan haba mungkin menjadi ketara. Had arus dan pengendalian kerosakan yang sesuai boleh membantu melindungi motor dan elektronik sekeliling.
Untuk peralatan perubatan berkuasa bateri, penilaian elektrik harus merangkumi kitaran operasi yang dijangkakan, bukan hanya voltan nominal. Permulaan berulang, perubahan dalam beban, dan operasi lanjutan semuanya boleh mempengaruhi penggunaan tenaga dan keperluan bateri.
Pertimbangkan Gelagat Terma dalam Kandang Kecil
Pengurusan haba boleh menjadi isu reka bentuk yang ketara apabila motor dipasang di dalam kepungan padat. Peranti kecil selalunya mempunyai kawasan permukaan yang terhad untuk pelesapan haba, manakala penderia, bateri, pelekat dan komponen elektronik berdekatan mungkin mempunyai kekangan suhunya sendiri.
Jumlah haba yang dijana bergantung pada faktor seperti arus, rintangan belitan, kelajuan operasi, beban mekanikal dan kitaran tugas. Akibatnya, motor yang berfungsi dengan baik semasa ujian pendek mungkin berkelakuan berbeza semasa operasi berulang atau lanjutan.
Pengesahan terma harus mencerminkan aplikasi yang dimaksudkan. Jurutera boleh menguji motor di dalam kandang wakil, menggunakan beban yang dijangkakan dan kitaran operasi, dan memantau suhu dari semasa ke semasa. Penilaian harus merangkumi kesan bahan pelekap dan komponen berdekatan kerana peranti yang dipasang mungkin menghilangkan haba secara berbeza daripada motor yang terdedah.
Jika suhu meningkat melebihi had reka bentuk, pasukan mungkin perlu mengurangkan kitaran tugas, melaraskan titik operasi, memperbaiki laluan terma atau mempertimbangkan semula beban mekanikal.
Untuk pembangunan peranti perubatan, had suhu mesti ditetapkan mengikut keperluan produk lengkap dan kegunaannya. Saiz padat motor sahaja tidak menunjukkan bahawa peranti siap memenuhi sebarang keperluan keselamatan atau peraturan tertentu.
Akaun untuk Bunyi, Getaran dan Integrasi Mekanikal
Peranti perubatan dan instrumen ketepatan mungkin memerlukan pergerakan yang lancar dan boleh diramal. Bergantung pada aplikasi, bunyi atau getaran yang tidak diingini boleh menjejaskan pengalaman pengguna, kestabilan pengukuran atau gelagat komponen berdekatan.
Ciri-ciri ini harus dinilai di peringkat perhimpunan. Pemasangan motor, penjajaran aci, sokongan galas, reka bentuk gandingan, dan keseimbangan komponen berputar semuanya boleh mempengaruhi hasil akhir.
Antara muka pelekap yang direka dengan baik membantu mengekalkan penjajaran dan mengurangkan risiko pergerakan yang tidak diingini. Mekanisme yang didorong juga harus diperiksa untuk geseran, tindak balas, dan resonans mekanikal jika berkaitan.
Apabila motor digunakan dalam sistem penentududukan ketepatan, jurutera harus membezakan antara kestabilan kelajuan motor dan prestasi kedudukan mekanisme lengkap. Spesifikasi motor tidak secara bebas menetapkan ketepatan kedudukan peringkat sistem.
Motor Tanpa Brushless Ultra-mikro φ4mm boleh dinilai sebagai sebahagian daripada sistem sedemikian, dengan prestasinya dinilai bersama pemandu, transmisi, struktur pelekap dan strategi kawalan.
Bagi pasukan pembangunan, ujian prototaip ialah cara praktikal untuk mengenal pasti isu penyepaduan sebelum membuat komitmen kepada reka bentuk perumahan dan pengeluaran akhir.
Sahkan Motor dalam Prototaip Perwakilan
Helaian spesifikasi membantu menyempitkan pilihan yang tersedia, tetapi keputusan muktamad harus berdasarkan ujian di bawah keadaan yang mewakili penggunaan yang dimaksudkan.
Pelan pengesahan yang berguna harus meliputi beberapa bidang:
Kelajuan di bawah beban: Sahkan bahawa mekanisme mencapai dan mengekalkan kelajuan operasi yang diperlukan.
Keupayaan tork: Sahkan bahawa motor dimulakan dan beroperasi dengan pasti terhadap rintangan mekanikal yang dijangkakan.
Penggunaan semasa: Ukur arus semasa permulaan, operasi biasa dan keadaan beban yang menuntut.
Prestasi terma: Pantau suhu semasa kitaran operasi perwakilan.
Tingkah laku mekanikal: Periksa getaran, penjajaran aci, kestabilan pelekap dan prestasi gandingan.
Kebolehpercayaan: Uji ulangan bermula, berhenti dan kitaran operasi yang sesuai dengan peringkat pembangunan produk.
Jika peranti mempunyai kekangan saiz yang ketat, ujian harus menggunakan kepungan perwakilan dan bukannya persediaan bangku terbuka. Ini membantu mendedahkan masalah pembungkusan, pendawaian, haba dan mekanikal yang mungkin tidak muncul semasa ujian motor awal.
Pelan pengesahan juga harus mencerminkan persekitaran pengendalian peranti yang dimaksudkan dan keperluan produk yang berkenaan. Aplikasi perubatan mungkin memerlukan penilaian keselamatan, kebolehpercayaan dan pengawalseliaan peringkat sistem tambahan yang tidak boleh ditentukan daripada spesifikasi motor sahaja.
Bekerjasama Dengan Rakan Kongsi Teknologi Pemacu Mikro
Memilih motor ultra-mikro selalunya melibatkan penyelarasan antara reka bentuk mekanikal, kejuruteraan elektrik, pembuatan dan penyepaduan sistem. Perbincangan teknikal awal boleh membantu menjelaskan keperluan dimensi, keadaan beban, kitaran pengendalian dan data yang diperlukan untuk mengesahkan kesesuaian.
Diasaskan pada 2024 dan beribu pejabat di Suzhou, China, VAXOR membangunkan penggerak sendi mikro dan motor tanpa teras ultra mikro untuk robotik, peranti perubatan, instrumen ketepatan dan peralatan pintar. Pendekatan teknikalnya menggabungkan reka bentuk motor, pembuatan ketepatan, kejuruteraan struktur, dan kepakaran kawalan.
Kerja pembangunan VAXOR termasuk teknologi motor fluks paksi, penggulungan PCB/FPCB, reka bentuk elektromagnet yang dioptimumkan dan mekanisme pengurangan kecil. Syarikat itu juga menekankan pelaksanaan kejuruteraan, daripada pengesahan prototaip dan pengeluaran perintis kepada penghantaran kelompok.
Bagi pembangun peralatan, titik permulaan yang paling berguna ialah menyediakan set keperluan aplikasi yang jelas, termasuk ruang yang tersedia, voltan operasi, kelajuan sasaran, tork yang diperlukan, kitaran tugas dan kekangan terma. Butiran ini memudahkan untuk menilai sama ada konfigurasi motor tertentu sesuai dan apakah ujian tambahan yang mungkin diperlukan.
Kesimpulan
Memilih motor untuk peranti perubatan padat memerlukan keseimbangan antara saiz, kelajuan, tork, permintaan elektrik, tingkah laku terma dan penyepaduan mekanikal. Motor yang sesuai dengan ruang yang ada juga mesti memberikan prestasi yang diperlukan di bawah beban operasi sebenar.
Motor Tanpa Brushless Ultra-mikro 4mm , model G04P-VW00-QZ-1, menawarkan diameter 4 mm, voltan operasi 6 V, kelajuan tanpa beban 55,000 rpm, kelajuan nominal 30,000 rpm, tork nominal 0.38 mN·m dan berat 1.7 g. Spesifikasi ini menyediakan titik permulaan yang berguna untuk menilai motor dalam peranti perubatan yang terhad ruang dan instrumen ketepatan.
Dengan mentakrifkan keperluan operasi lebih awal, memeriksa kelajuan dan tork motor di bawah beban, dan mengesahkan prestasi elektrik, haba dan mekanikal dalam prototaip yang mewakili, jurutera boleh membuat pilihan yang lebih termaklum. VAXOR menyediakan penyelesaian motor ultra mikro dan pemacu mikro untuk pasukan pembangunan yang bekerja pada peralatan kompak di mana setiap milimeter ruang penting.