 Kedai

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
-
2026.09.22
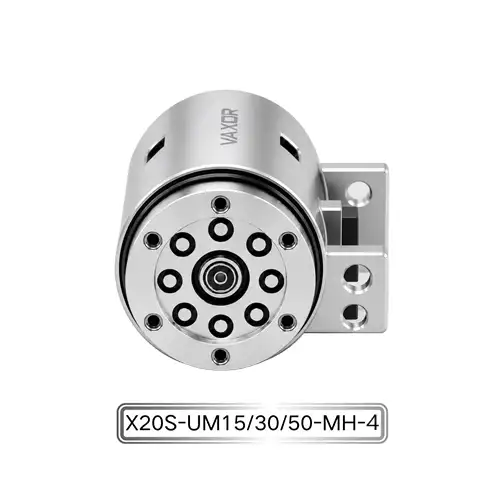
Penggerak Bersama Mikro Φ20mm × 20mm: Cara Saiz Kecil Menyampaikan Tork 450 mNm
Apabila robot menjadi lebih kecil dan lebih bersepadu, ruang yang tersedia untuk setiap komponen gerakan terus mengecil.
Lihat Butiran
-
2026.09.21
Bagaimana Penggerak Sambung Mikro Φ16mm Mencapai Ketepatan Sudut 0.02° dalam Robot Dexterous
Untuk robot yang cekap, pergerakan kecil pada sendi boleh membuat perbezaan yang ketara dalam kedudukan efektor akhir.
Lihat Butiran